ミニ①:R・KV・電流・加速
2208 80KV について、推定電流に使う R と KV が、実測と矛盾しない表を 1 枚残す。
ミニ① 完走(2026-09-29)
R=10.09 Ω、KV=80、Vps=9.0 V、Iest@1.5V=0.149 A、加速 T0→T5≈0.44 s。
Mini RW へ:
R=10.09 Ω、KV=80、Vps=9.0 V、Iest@1.5V=0.149 A、加速 T0→T5≈0.44 s。
Mini RW へ:
R=10.09 Ω、KV=80、極対数7。ベンチ 9.0 V で開ループ確認済。
Step 0: 構想
AIチューター:
推定電流は \(Uq \approx I \times R + \) 逆起電力です。 R と KV が無いと、次の Mini RW を始められません。ロードセルはあとです。
推定電流は \(Uq \approx I \times R + \) 逆起電力です。 R と KV が無いと、次の Mini RW を始められません。ロードセルはあとです。
A0 配線図(プレースホルダ)
Step 1: 調査
| 項目 | 既知/注意 |
|---|---|
| 1 相 R | 採用 10.09 Ω(2026-09-29・線間平均 ÷ 2) |
| カタログ KV | 80 |
| 極対数 | 7 |
| Mini の電源 | 8〜35 V。ベンチは定電圧 9.0 V。ガジェットは 2S(最大約 8.4 V)を検討 |
| MKS | 店の表示は 12〜24 V。9 V/2S をかけない |
Chocofon(B):
8 V 未満なら Mini にかけない。ベンチは 9.0 V に合わせるんだね。
8 V 未満なら Mini にかけない。ベンチは 9.0 V に合わせるんだね。
Step 2: 配線
- 机のモータはすべて外す
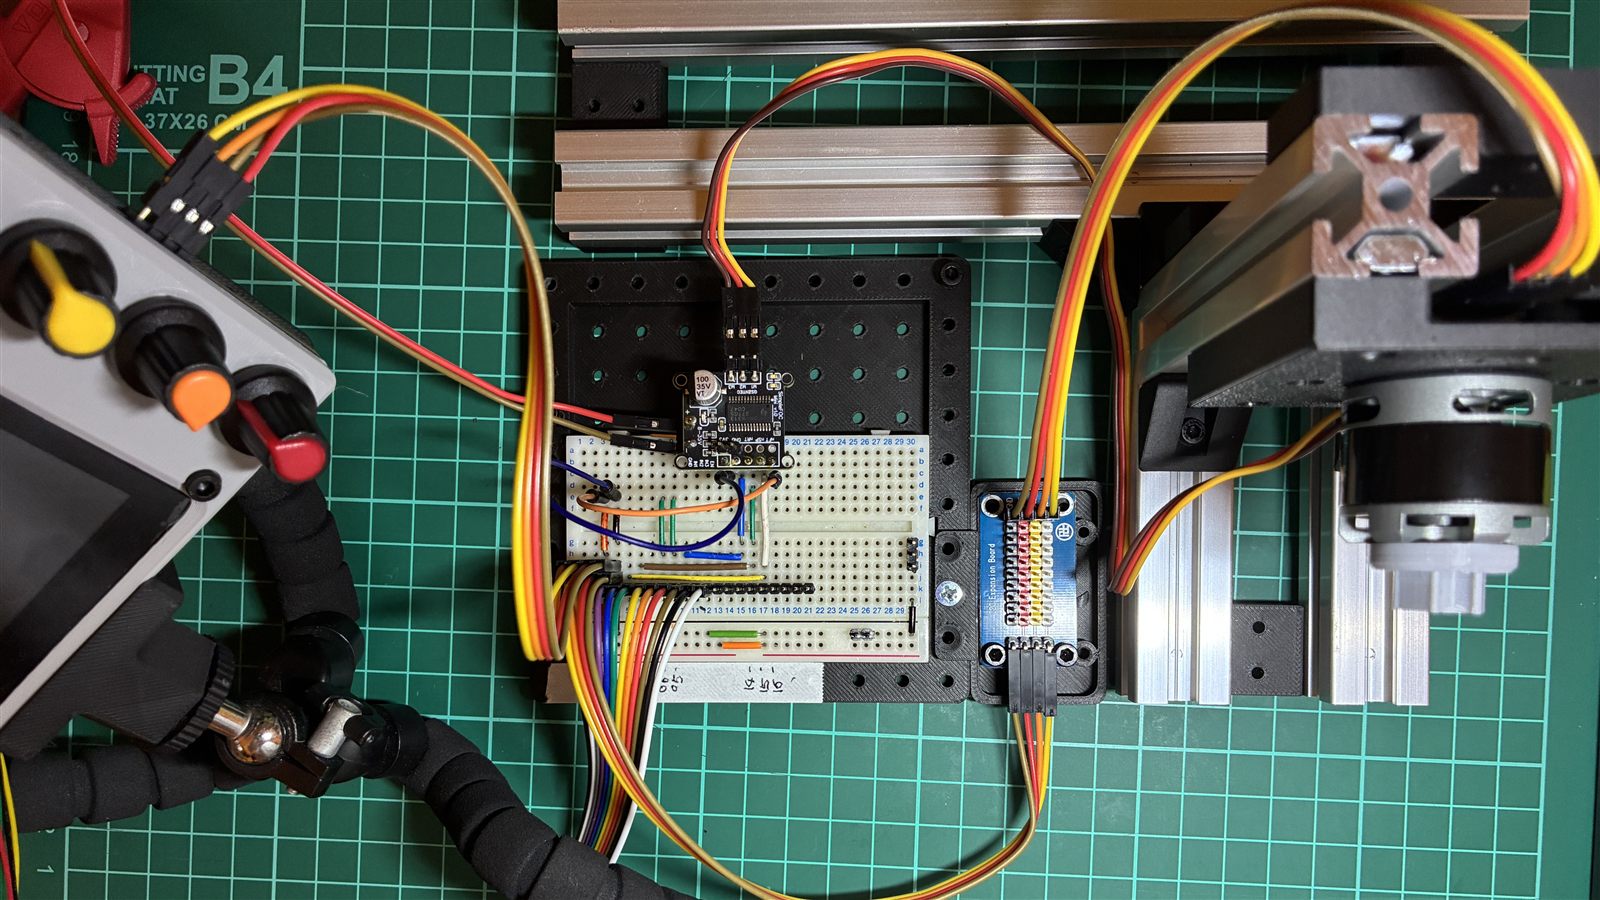
- 2208 だけを SimpleFOC Mini v1.0 へつなぐ
- 暫定: Mini IN1←GPIO14、IN2←GPIO15、IN3←GPIO16、EN←JC4827 の 3.3V、GND 共通
- MCU は JC4827。AS5600 は速さ用(Wire1)
- 定電圧を 9.0 V に合わせ、電源を入れる前に VM を測る。8.0 V 未満ならかけない
- ガジェット用の 2S とは分ける。このベンチでは 9.0 V
- 基板の ① 2805 ファームは、2208 をつないだまま ENABLE/書き込まない
- Upload:
pio run -e jc4827_2208_mini_eval -t upload(モータ外し)
Step 3: 抵抗
AIチューター:
線間 20.17/20.25/20.10 Ω → 平均 ÷ 2 = 採用 10.09 Ω。
線間 20.17/20.25/20.10 Ω → 平均 ÷ 2 = 採用 10.09 Ω。
| 線間 | Ω |
|---|---|
| 1 | 20.17 |
| 2 | 20.25 |
| 3 | 20.10 |
| 1 相(採用) | 10.09 |
Step 4: 電圧と速さ
AIチューター:
採用 KV はカタログ 80。自由回転の参考 KVest≈145(ばらつき大・同オーダー)。 コギングで起動しない回は無効にしました。
採用 KV はカタログ 80。自由回転の参考 KVest≈145(ばらつき大・同オーダー)。 コギングで起動しない回は無効にしました。
| 項目 | 値 |
|---|---|
| 採用 KV | 80 |
| 参考(自由回転) | KVest≈145 @ Uq=1.5 V |
| FOC | dir=-1。電圧トルクで回転確認 |
Step 5: 電流
AIチューター:
軸止め・
軸止め・
L1.5 で Iest = L / R = 0.149 A。電流計の突き合わせは任意・未実施。
| 項目 | 値 |
|---|---|
| L | 1.50 V |
| Iest | 0.149 A |
| 電流計 | 未 |
Step 6: 加速
AIチューター:
M0・L=1.5・静止から T=5。速さ表示は角度差分+LPF。
M0・L=1.5・静止から T=5。速さ表示は角度差分+LPF。
| 回 | dt |
|---|---|
| 1 | 0.420 s |
| 2 | 0.460 s |
| 採用 | ≈0.44 s |
Step 7: まとめ
| 項目 | 採用値 |
|---|---|
| R | 10.09 Ω |
| KV | 80 |
| Vps(ベンチ) | 9.0 V |
| Iest @ L1.5 | 0.149 A |
| 加速 T0→T5 | ≈0.44 s |
管理人:
Mini RW へ —
Mini RW へ —
2208: R=10.09 Ω、KV=80、極対数7。ベンチは 9.0 V で開ループ確認済(Iest@1.5V≈0.15 A、T0→T5≈0.44 s)。ガジェット電源は 2S を検討。
Chocofon(B):
表が残った!次は Mini RW だね。
表が残った!次は Mini RW だね。