ミニ⑤:自立立ち上がり
面に置いた機体を、ホイールの反作用で頂点まで運び、ミニ④の PID で持つ。
このページは手順の骨組みです。段①のファームは、GO があるまで書きません。
順は、PUMP → 接近ブレーキ → CATCH → 保持です。段①のキックは外しました。 指令はアンペア。上限は電流 ±0.6 A、外側の電圧 6.7 V のままです。 保持はミニ④の P=0.030、D=0.0043、I=0、符号 −1 です。
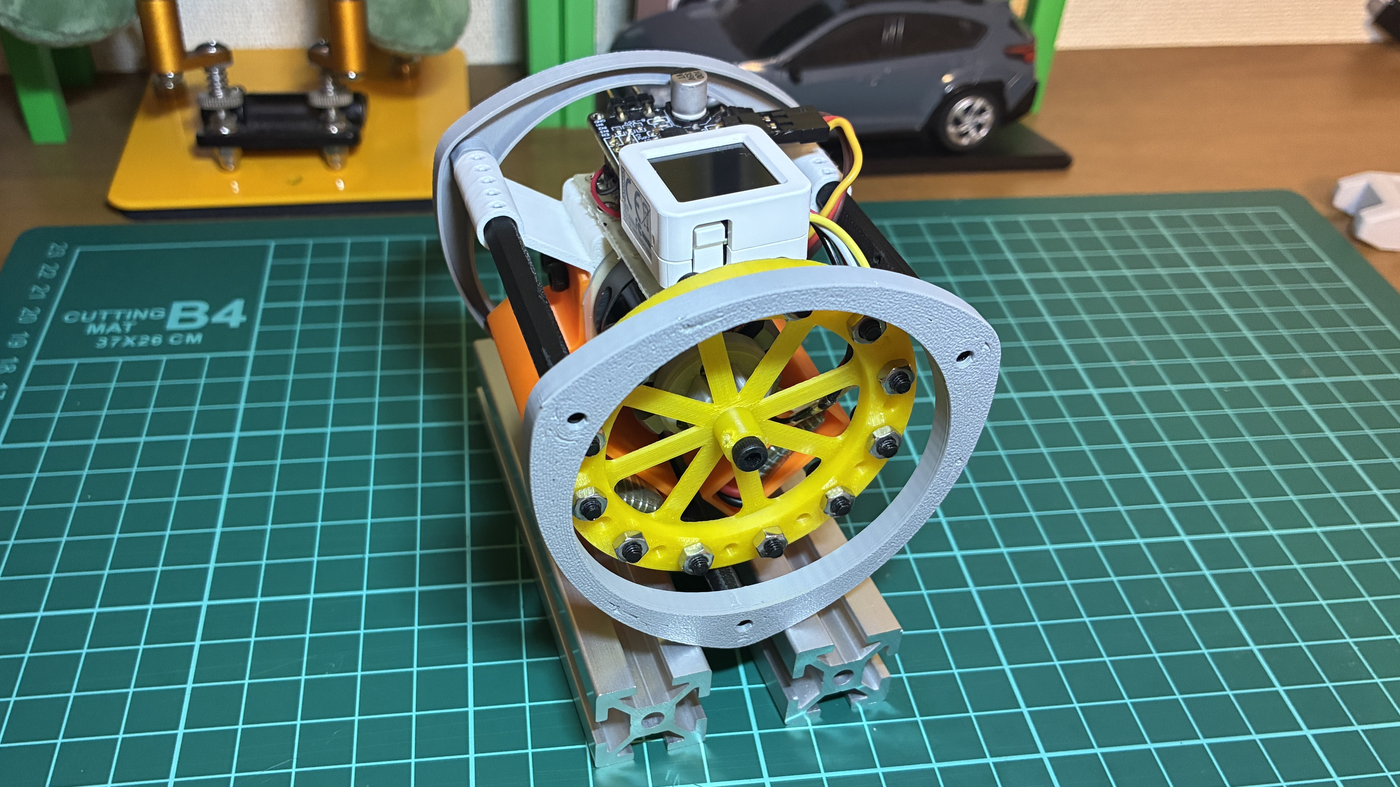
もう、面から起こす番?
ページは手順だけです。最初に試すのは PUMP。ブレーキと掴みは、そのあとです。
段①は両基板へ入っています。実機はこれから。電流 0.6 A と電圧 6.7 V は超えない。
Step 0: 構想
目標は、ZERO で覚えた頂点です。式は e = eIMU − 目標 − trim。
この基板の 0° は水平なので、頂点で ZERO してから面に置きます。
面の静止は、2S だけつないだときおよそ +52° です。反対の面はおよそ −57° です。
DC 版の手順は正本 docs/hardware/rw-pendulum-standup.md。こちらの指令は電流です。
| 区間 | いつ、何を出すか |
|---|---|
| PUMP | 窓の外。U = 1 V × clamp(ω/30, −1, 1) × cos(e)。止まっていると 0。30 °/s 以上は面で約 0.6 V を保つ |
| 窓 | |e| < 8° では 電流 0。PUMP は出さない |
| 接近ブレーキ | 8° ≤ |e| < 12° かつ |ω| > 40 °/s。電流は −ω に比例。段②まで数字は仮 |
| CATCH | |e| < 8°、頂点へ向かうかすでに遅い、|ω| < 30 °/s が 40 ms 続く。保持へ渡す |
| 保持 | ミニ④の PID。P=0.030、D=0.0043、I=0、符号 −1。|e| > 40° でラッチを外して PUMP へ |
電圧(段①で書き直し)
前の 0.20 A は、電流を保つために電圧が 6.7 V まで上がり、ARM の瞬間にホイールが一杯まで回りました。 いまの式は電圧です。揺れが遅いと小さく、速いと大きくなります。
| 仮 | 値 |
|---|---|
| V0 | 1.0 V。30 °/s までは小さく、それ以上は面で約 0.6 V を保つ |
| キック | 外した |
| ブレーキ | 40 °/s で約 0.10 A。段②で合わせる |
| 符号 | 保持は −1。PUMP はその上にもう −1。電圧は ω と同じ向き |
| 天井 | どの電流も ±0.6 A で切る。電圧 6.7 V は上げない |
段①の前に外す門
いまの mini_rw は、面置きの ARM を受けません。立ち上がりを書くときに、次の二つを立ち上がり中だけ外します。
保持だけの ARM は、12° の門を残します。
| いまのファーム | 立ち上がり中 |
|---|---|
ARM は |e| ≤ 12° かつ |ω| ≤ 40 °/s |
大きな |e| でも ARM できる。約 52° の面から始める |
|e| ≥ 45° で電圧を 0 |
この切断は保持中だけ。PUMP 中は切らない |
| 角速度の零点 | ARM の瞬間に bias を取る。式の ω は ω − bias |
コンソールは JC4827。パケットの並びは変えません。ログは CSV。
ATOM の制御ループに printf しません。
balance_atoms3 は、この 2208 基板に書きません。
Step 1: 段① PUMP
- 頂点で ZERO する。
eが頂点でおよそ 0 になる。 - 面に置く。静止の
eはおよそ +52°。 - ARM する。止まっていると指令は 0 です。指で少し揺らします。
- 体が 30 °/s を超えたら、向きが変わるまで電圧を保ちます。面では約 0.6 V です。
|e| < 8°のあいだは電流 0。
合格のイメージは、面から揺れが大きくなり、|e| < 8° を少なくとも 1 回通過することです。
ARM 直後に ww が一杯(約 50 rad/s)にならないことです。Ud が ±6.7 V に張り付いたままにならないことです。
画面の左上は、面置きの ARM のとき PUMP、頂点付近の ARM のとき ARMED です。
CSV の biasOn が 1 のあいだは段①です。kw は V0(1.00)、bias は ARM の瞬間の角速度です。
体が 30 °/s 以上のあいだ、Ud は向きが変わるまでおよそ同じ大きさです。
段①は電圧の PUMP。ATOM(COM6)へ書き込み済み。実機はこれから。
Step 2: 段② 接近ブレーキ
段①で頂点付近まで届いてから足します。 帯は 8° ≤ |e| < 12°、速さは |ω| > 40 °/s のときだけです。 仮の強さは、40 °/s で約 0.10 A。遅い頂点にはブレーキをかけません。
合格のイメージは、頂点直前の |ω| が、ブレーキなしの段①より小さいことです。
Step 3: 段③ CATCH と保持
掴む条件は、|e| < 8°、頂点へ向かうかすでに遅い、
|ω| < 30 °/s が 40 ms 続く、の三つです。
掴んだあとはミニ④の PID です。手で頂点に置いて保持できることは、
ミニ④ Step 5 で済んでいます。
合格のイメージは、掴んでから数秒、|e| が 8° 以内であることです。
|e| > 40° になったらラッチを外し、PUMP に戻します。
Step 4: 一気通貫
段①②③を、同じ ARM でつなぎます。 合格のイメージは、面置きから、人の手を借りずに保持へ入ることです。
| 段 | 状態 |
|---|---|
| Step 0 構想 | 骨組み。このページ |
| 段① PUMP | ATOM を書き直した。実機はこれから |
| 段② 接近ブレーキ | 段①のあと |
| 段③ CATCH と保持 | 段②のあと |
| 一気通貫 | 段③のあと |