Mini RW
推定電流で 2208 を回し、DC 版と同じルーローに載せて、傾きを CSV に残したところまで。
外側の IMU+PID は ミニ④。面からの自立は ミニ⑤(骨組み)。LQR は別段。
ミニ③確認完了(2026-10-05)
材料: R=10.09 Ω、KV=80、極対数7。電源は 2S。
机上のほしいトルクは 0.07 A で約 4.6 mN·m。 組んだ筐体の同じ電流は約 3.4 mN·m(
材料: R=10.09 Ω、KV=80、極対数7。電源は 2S。
机上のほしいトルクは 0.07 A で約 4.6 mN·m。 組んだ筐体の同じ電流は約 3.4 mN·m(
sat=0)。
ルーローとホイールは DC 版と同じ。
BLDC 版の送受信コンソール(基本形)は ミニ③ Step 4 で完成(2026-10-06)。
外側 PID は ミニ④ が完了(2026-10-06)。内側は推定電流(巻線抵抗 10.09 Ω)。上限は電流 ±0.6 A、電圧 6.7 V。採用は P=0.030、D=0.0043、I=0。自立は ミニ⑤。段①は両基板へ書き込み済み。実機はこれから。
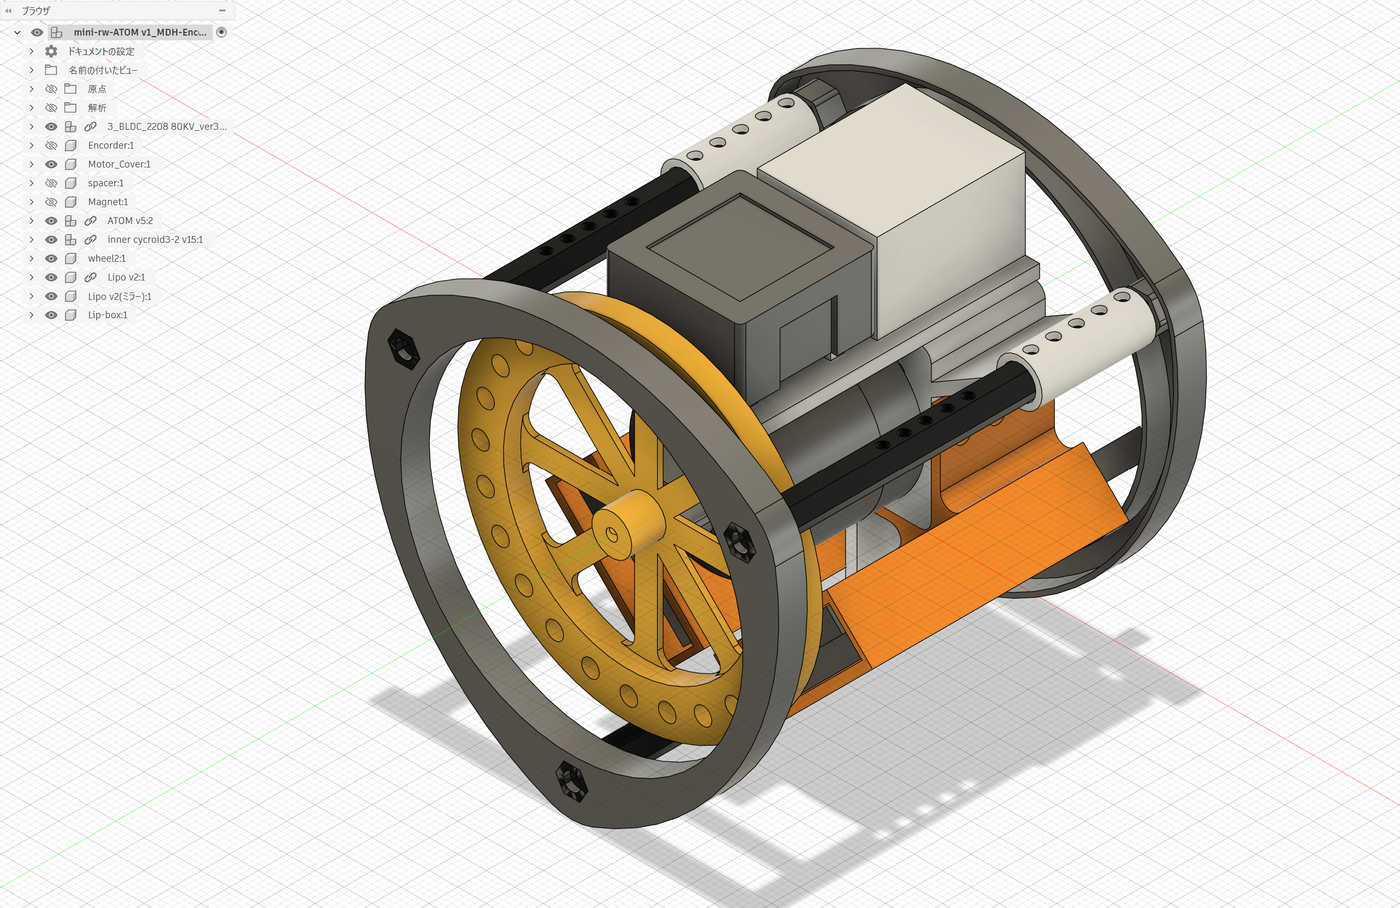
mini-rw-ATOM v1。詳細は ミニ②
Chocofon(B):
モータが大きい。三角ごと作り直しかな…
モータが大きい。三角ごと作り直しかな…
AIチューター:
輪っかとホイールは DC 版のまま使えました。新しくしたのは 2208 の台と、2S の箱です。
輪っかとホイールは DC 版のまま使えました。新しくしたのは 2208 の台と、2S の箱です。
管理人:
ミニ②は確認完了。組んだ状態でも反対側へ少し揺れた。ケーブルの支えで止まる。
ミニ②は確認完了。組んだ状態でも反対側へ少し揺れた。ケーブルの支えで止まる。
Goal(当面=ミニ①)
| 残すもの | 合格のイメージ |
|---|---|
| 推定電流 | ATOM+Mini+2208+AS5600。小さい I で手押し感。暴走なし |
| 角加速度 | 既存ホイールで \(α\)。\(τ \approx I_w α\) を 1 点 |
| 筐体 GO | 数 mN·m 以上& DC 版の揺れより悪くない |
ミニ分割
- ミニ① 机上・推定電流+α — まとめ済。0.07 A で約 4.6 mN·m
-
ミニ② 筐体
— 確認完了。組んだ
A0.07は約 3.4 mN·m - ミニ③ 測って残す — 送受信コンソール(基本形)完成。画面の trim と、CSV の Id・Ud
- ミニ④ 外側 PID — 完了(2026-10-06)。推定電流 R=10.09。上限は ±0.6 A、6.7 V。採用は P=0.030、D=0.0043、I=0
- ミニ⑤ 自立立ち上がり — 段①は両基板へ書き込み済み(2026-10-07)。実機はこれから。キック 0.20 A、Ka 0.10 A
手順のページは ミニ⑤。 段①(キック 0.20 A、Ka 0.10 A)は両基板へ入りました。実機はこれから。
やらないこと
- ミニ⑤のファームは、段①の GO まで書かない。電流 0.6 A と電圧 6.7 V は超えない
- JC4827 上の 2208 閉ループ速度の再開
- MKS に 2S/9 V をかけること