ミニ②:筐体
DC 版と同じルーロー三角とホイールに 2208 を載せ、組んだ状態で回したところまで。
倒立はまだ。
確認完了(2026-10-05)
ルーロー三角とホイールは DC モータ版と全く同じ。 新設は 2208 のモータマウントと、2S の電池 BOX。 組んだ状態の
ルーロー三角とホイールは DC モータ版と全く同じ。 新設は 2208 のモータマウントと、2S の電池 BOX。 組んだ状態の
A0.07 は sat=0、約 3.4 mN·m。
ホイールが回ると筐体は反対側へ少し揺れ、USB ケーブルの支えで止まる。
Step 0: 構想
Chocofon(B):
モータも電池も大きくなった。三角ごと作り直しかな…
モータも電池も大きくなった。三角ごと作り直しかな…
AIチューター:
外形を一回り大きくする案もありました。組んでみたら、輪っかとホイールはそのままで済みました。 新しくしたのは、モータを抱く台と、2S を入れる箱です。
外形を一回り大きくする案もありました。組んでみたら、輪っかとホイールはそのままで済みました。 新しくしたのは、モータを抱く台と、2S を入れる箱です。
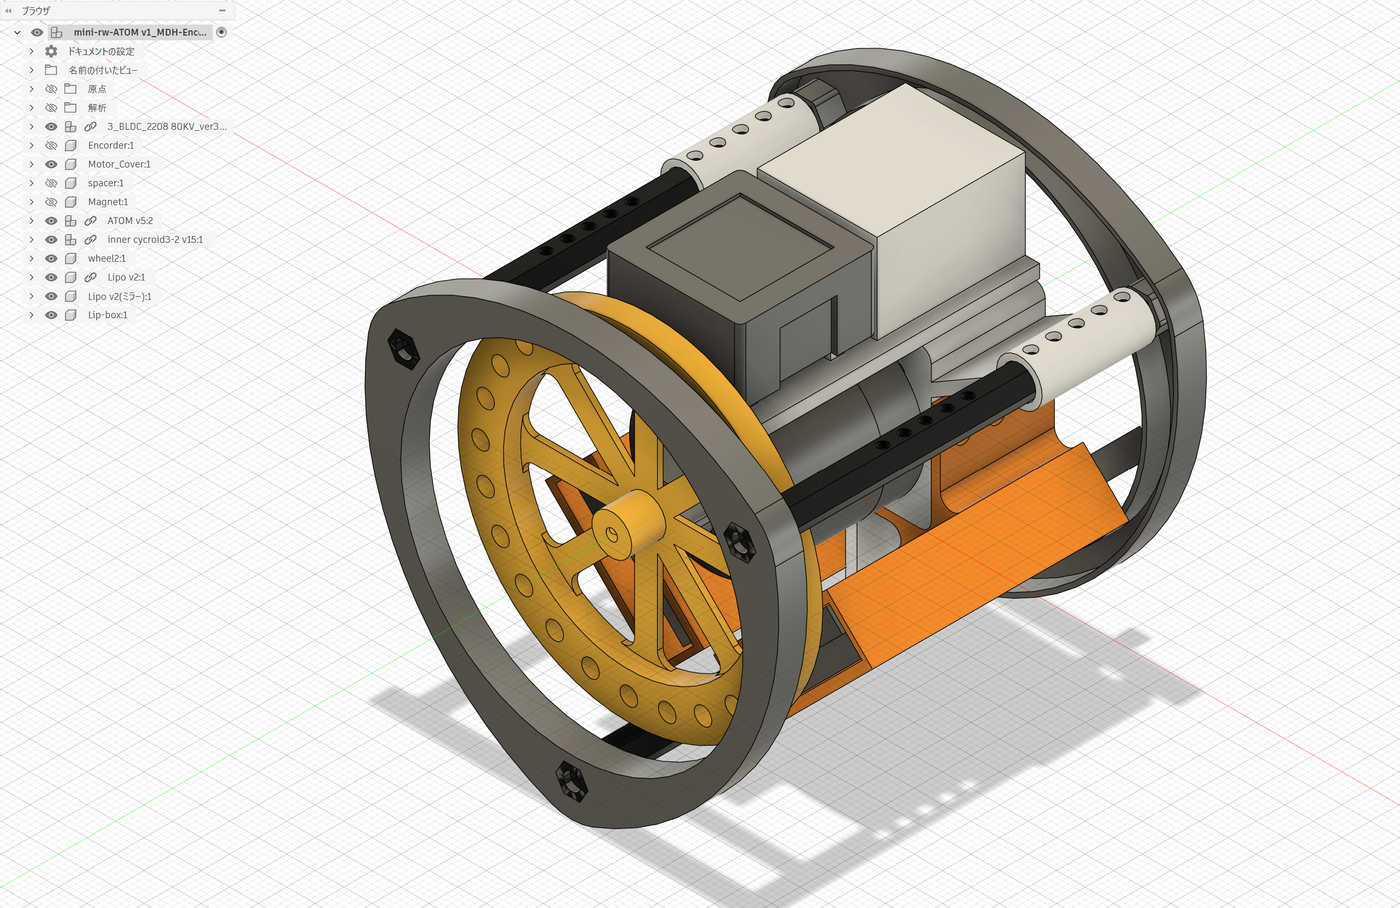
mini-rw-ATOM v1(2026-10-04)Step 1: 基板を1枚に
AIチューター:
ATOM S3、SimpleFOC Mini v1.0、5 V の降圧 BP5293-50 を、ユニバーサル基板 1 枚にまとめます。 2S は Mini の VM と、降圧の入力だけ。ATOM の 5 V ピンへは、降圧のあとの 5 V です。
ATOM S3、SimpleFOC Mini v1.0、5 V の降圧 BP5293-50 を、ユニバーサル基板 1 枚にまとめます。 2S は Mini の VM と、降圧の入力だけ。ATOM の 5 V ピンへは、降圧のあとの 5 V です。
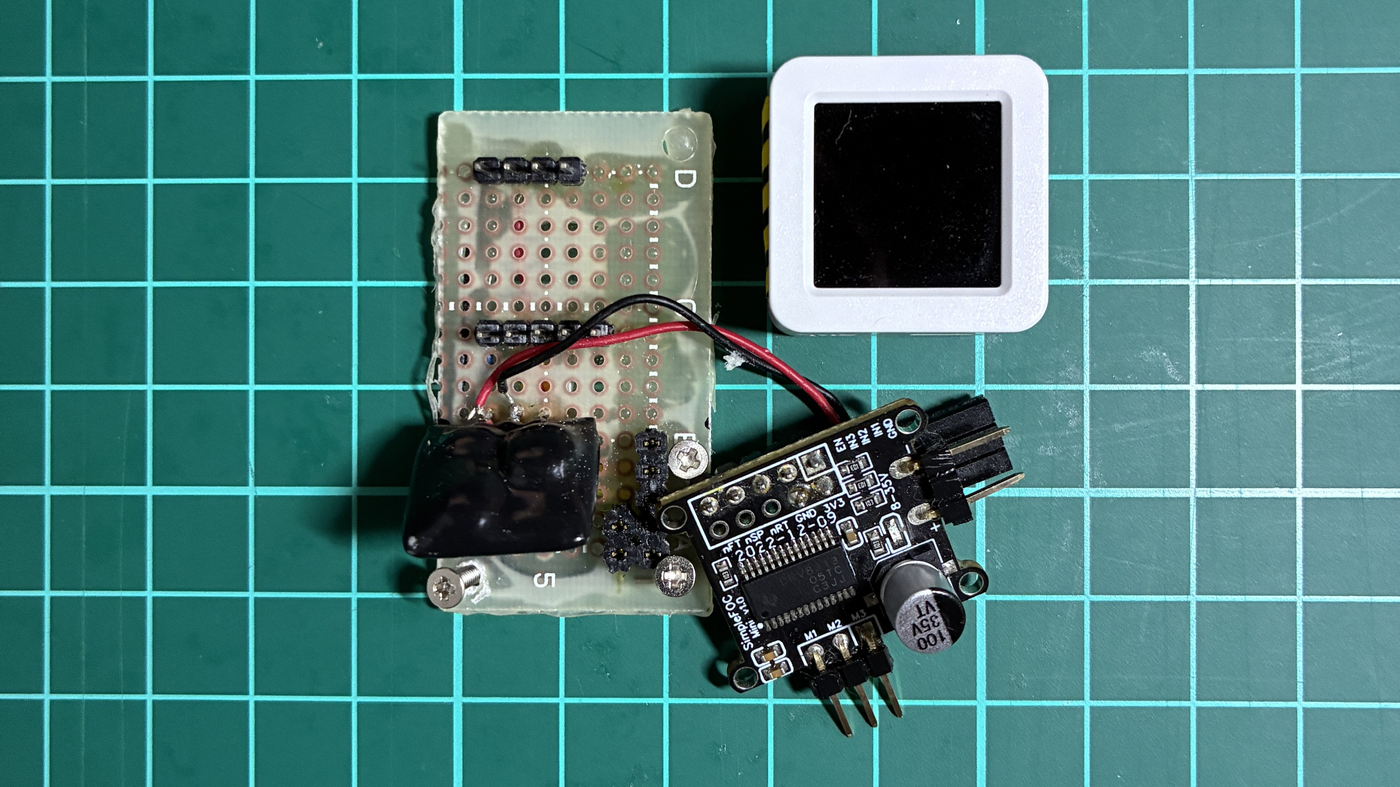
Step 2: 部品
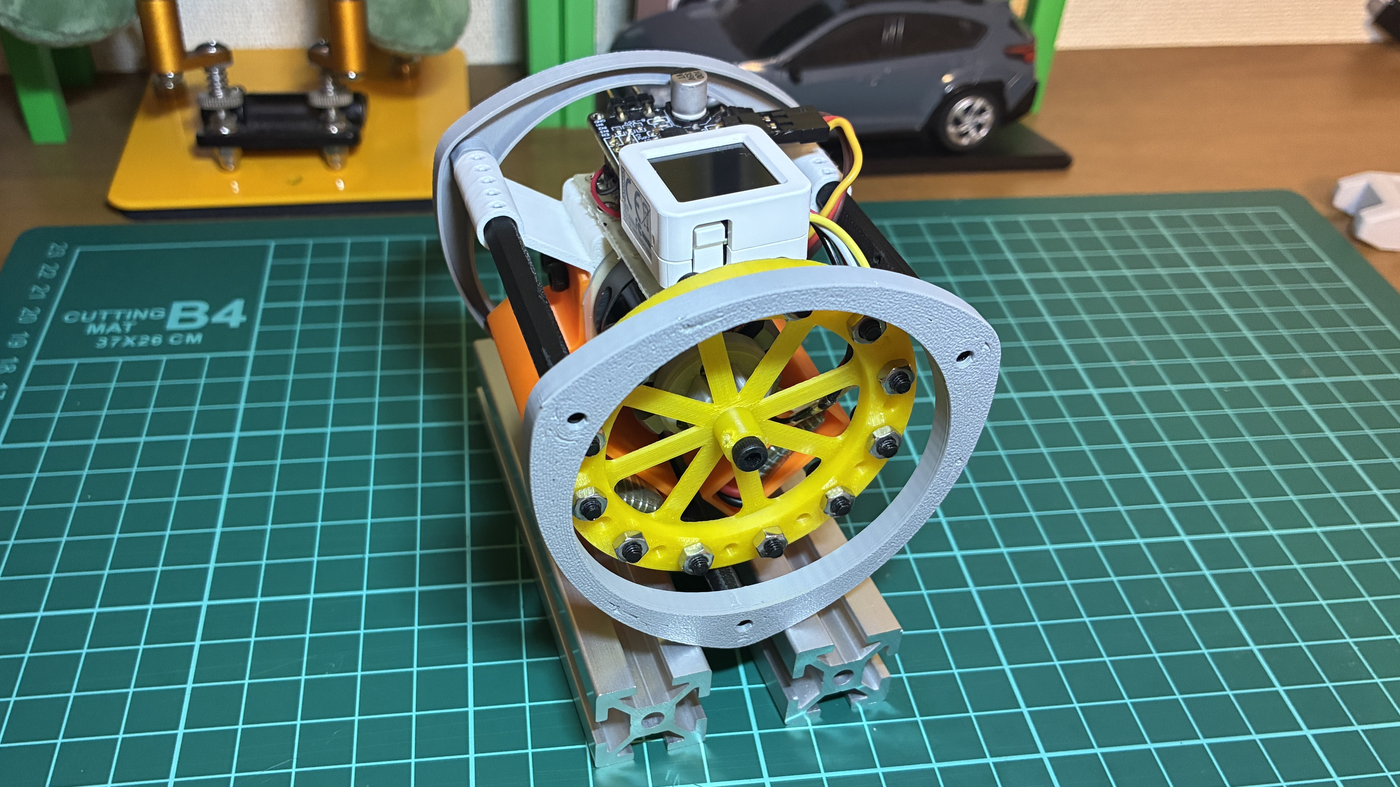
銀色のルーローと黄色いホイールは、DC モータ版の使い回しです。 オレンジは新設の 2208 マウントと、2S 用の電池 BOX です。
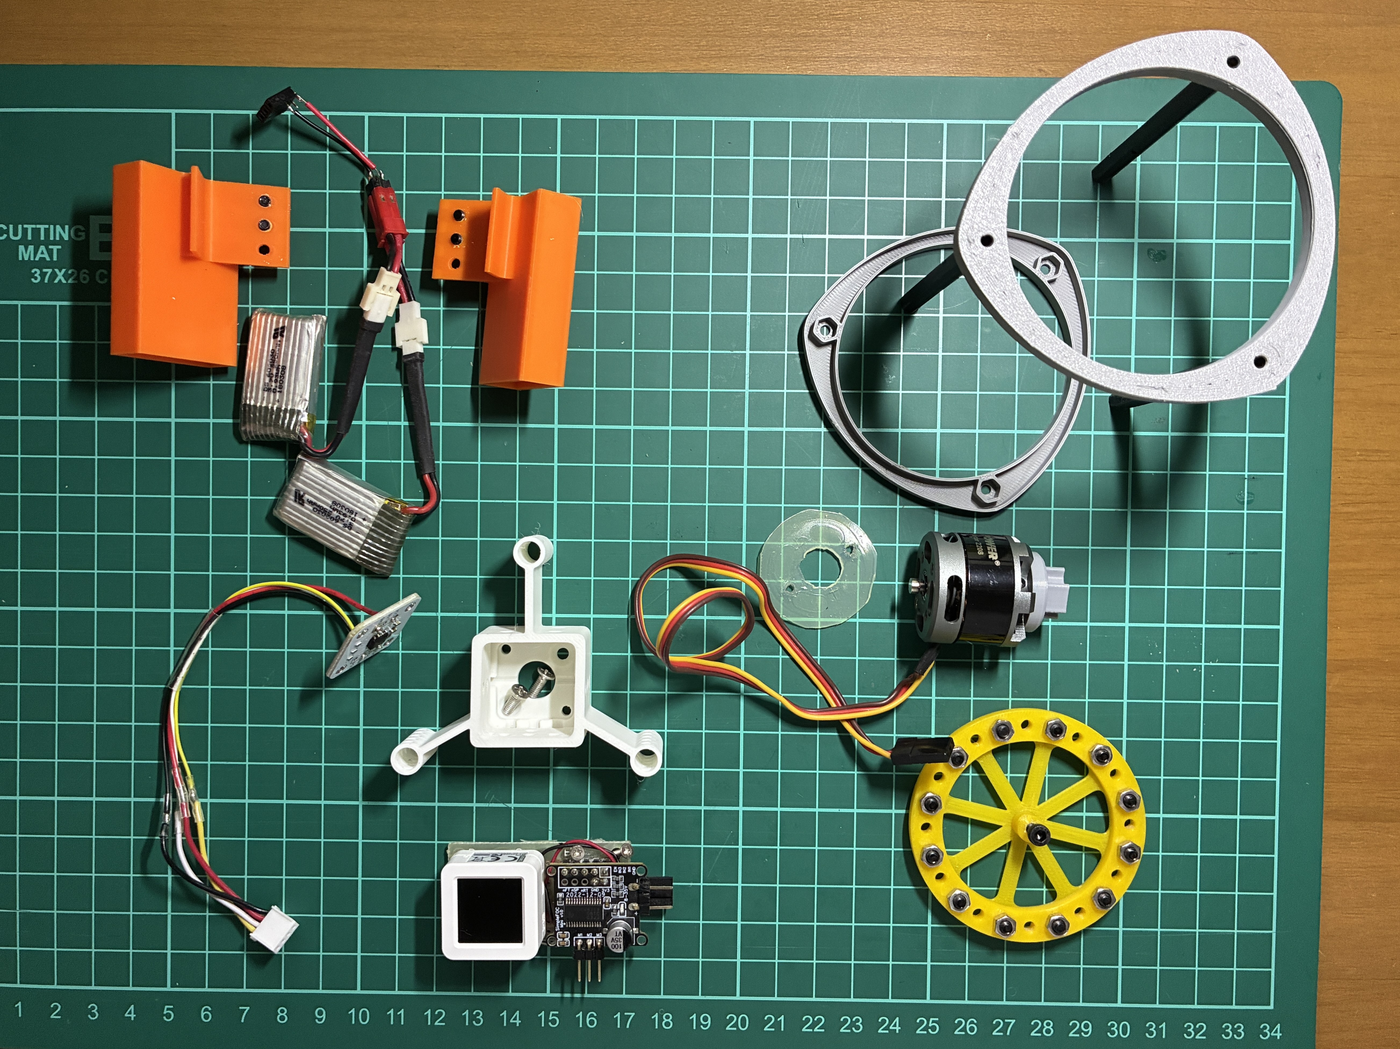
Step 3: 組立
管理人:
輪っかもホイールも、DC 版のまま組めた。
輪っかもホイールも、DC 版のまま組めた。
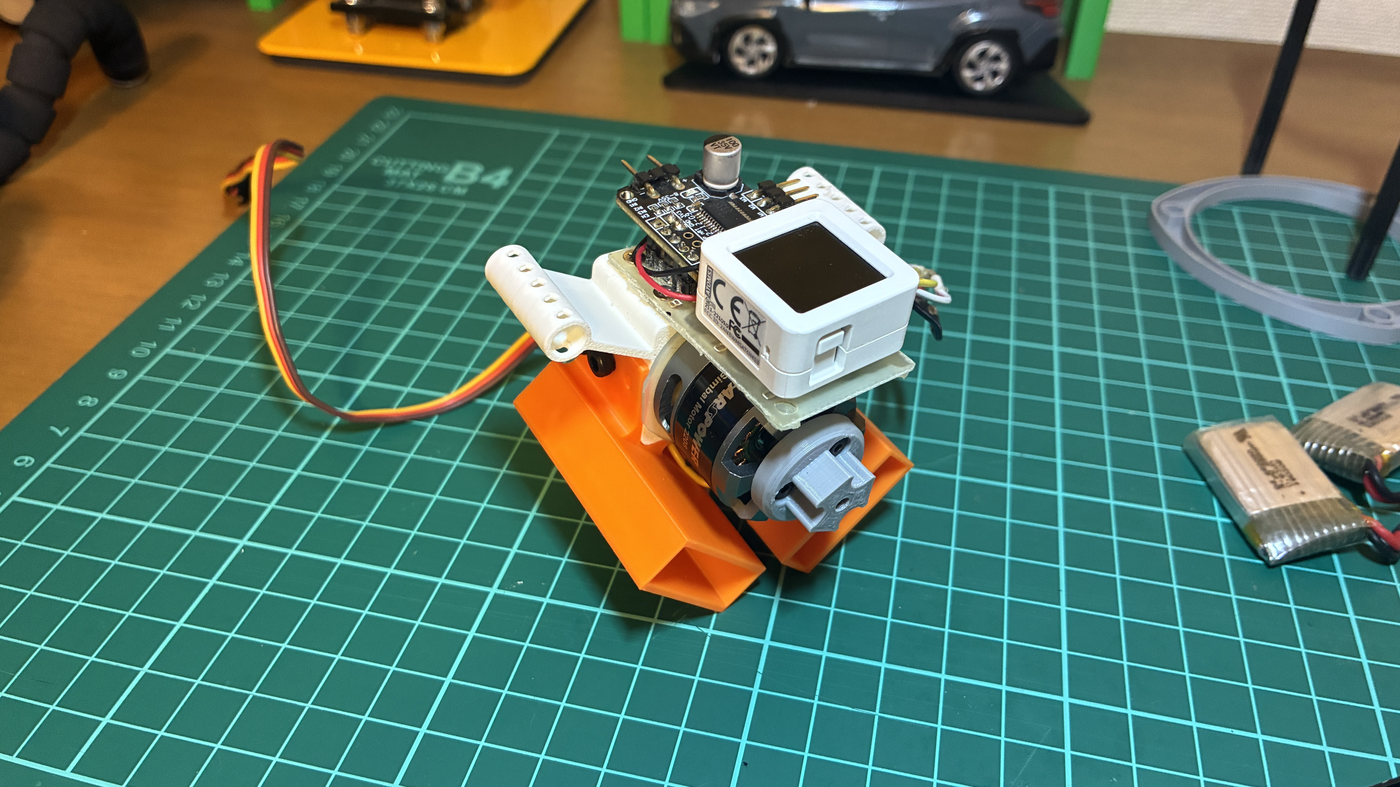
Step 4: DC 版と並べる
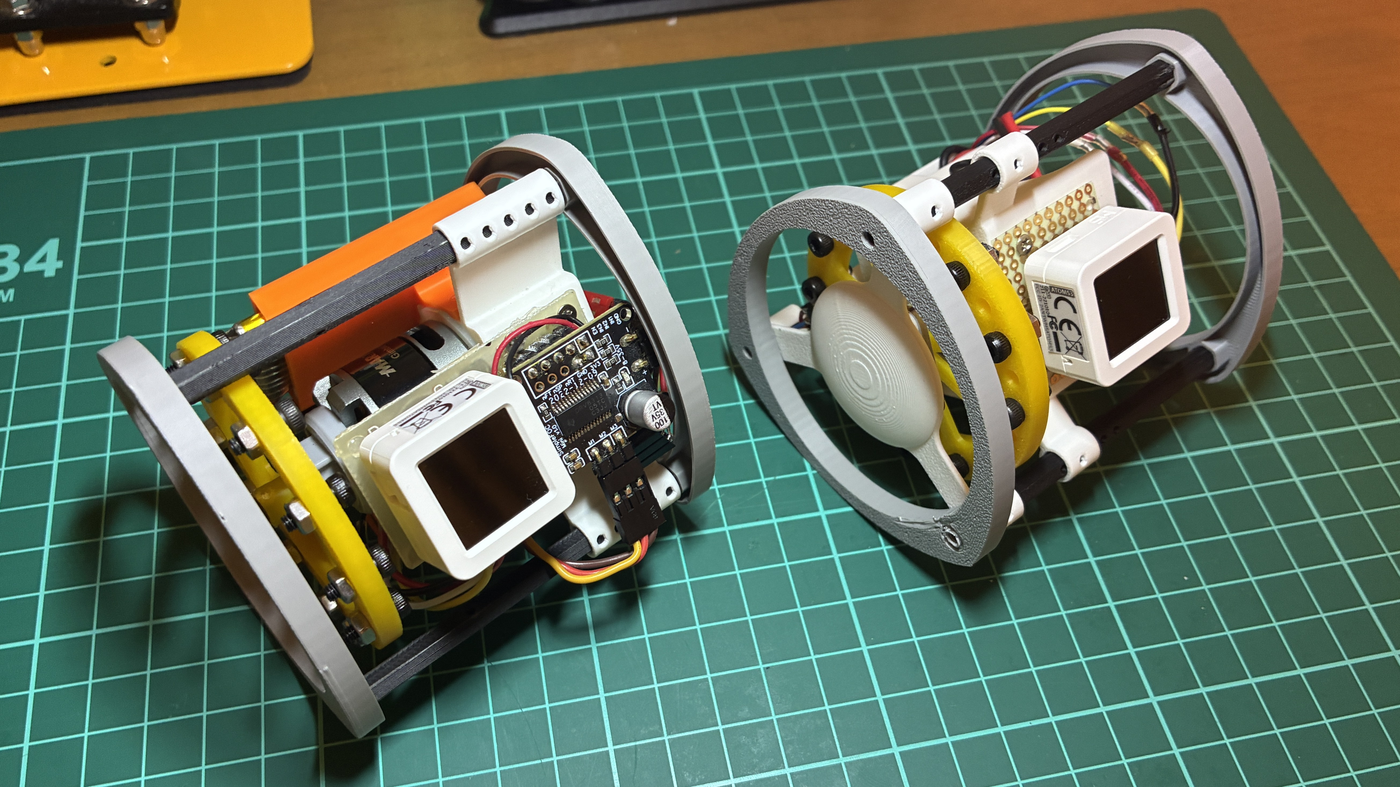
左がこの Mini RW(BLDC)。右が DC モータ版です。輪の大きさは同じです。
重さの実測
2026-10-06 に、組み立てた状態で量りました。重心は、どちらもほぼモータ軸の近くです。
| 機体 | 重さ |
|---|---|
| Mini RW(BLDC) | 139.3 g |
| DC モータ版 | 109.9 g |
| 差 | 29.4 g 重い(約 1.27 倍) |
AIチューター:
傾きを戻すのに要る力は、重さと、回る中心から重心までの長さで決まります。 重心がモータ軸の近くなので、その長さは DC 版とほぼ同じです。 重いぶん、同じトルクで支えられる角度は小さくなります。 組んだ 0.07 A は約 3.4 mN·m です。前の「およそ 8°」は、この重さを量る前の目安です。 設計メモの長さ 2.5 cm のまま、139.3 g で計算し直すと、3.4 mN·m が釣り合う角度はおよそ 6° です。 ±10° まで戻すには、およそ 6 mN·m 要ります。
傾きを戻すのに要る力は、重さと、回る中心から重心までの長さで決まります。 重心がモータ軸の近くなので、その長さは DC 版とほぼ同じです。 重いぶん、同じトルクで支えられる角度は小さくなります。 組んだ 0.07 A は約 3.4 mN·m です。前の「およそ 8°」は、この重さを量る前の目安です。 設計メモの長さ 2.5 cm のまま、139.3 g で計算し直すと、3.4 mN·m が釣り合う角度はおよそ 6° です。 ±10° まで戻すには、およそ 6 mN·m 要ります。
Step 5: 通電
AIチューター:
手順は
手順は
E1 → L7 → A0.07。
0.80 rad 回るまでの加速から、ホイールのトルクを逆算します。
この段のログ写真はありません。
| 1回目 | 70 ms、dth=−0.813、3.5 mN·m(sat=0) |
| 2回目 | 71 ms、dth=−0.811、3.4 mN·m(sat=0) |
| 机上との差 | 同じ 0.07 A の机上は約 4.6 mN·m。組立後は抵抗で少し遅い |
| 反作用 | 筐体はホイールと反対側へ少し揺れる。USB ケーブルの支えで止まる |
| I2C | 組立基板は SDA=G1、SCL=G2 で AS5600(0x36) |
管理人:
ミニ②はこれで確認完了。揺れはケーブルの支えで止まる。倒立はまだ。
ミニ②はこれで確認完了。揺れはケーブルの支えで止まる。倒立はまだ。