ミニ①:机上・推定電流+α
2208 の推定電流が使え、既存ホイールで角加速度(トルク見え)が 1 本残るまで。
Step 5 まとめ(2026-09-30)
推定電流は使える。ほしいトルクは 0.07 A で約 4.6 mN·m。 筐体は ミニ②確認完了。電源は 2S。
推定電流は使える。ほしいトルクは 0.07 A で約 4.6 mN·m。 筐体は ミニ②確認完了。電源は 2S。
Step 0: 構想
AIチューター:
内側は推定電流 \(Uq \approx I \times R + \) 逆起電力。外側の IMU+PID はミニ③。 配線図は Step 2 にあります。
内側は推定電流 \(Uq \approx I \times R + \) 逆起電力。外側の IMU+PID はミニ③。 配線図は Step 2 にあります。
Step 1: 材料表
| 1 相 R | 10.09 Ω(評価ベンチ採用) |
| KV | 80 |
| 極対数 | 7 |
| ベンチ参考 | Iest@1.5V≈0.15 A、加速≈0.44 s(9.0 V・開ループ) |
| ガジェット電源 | LiPo 2S |
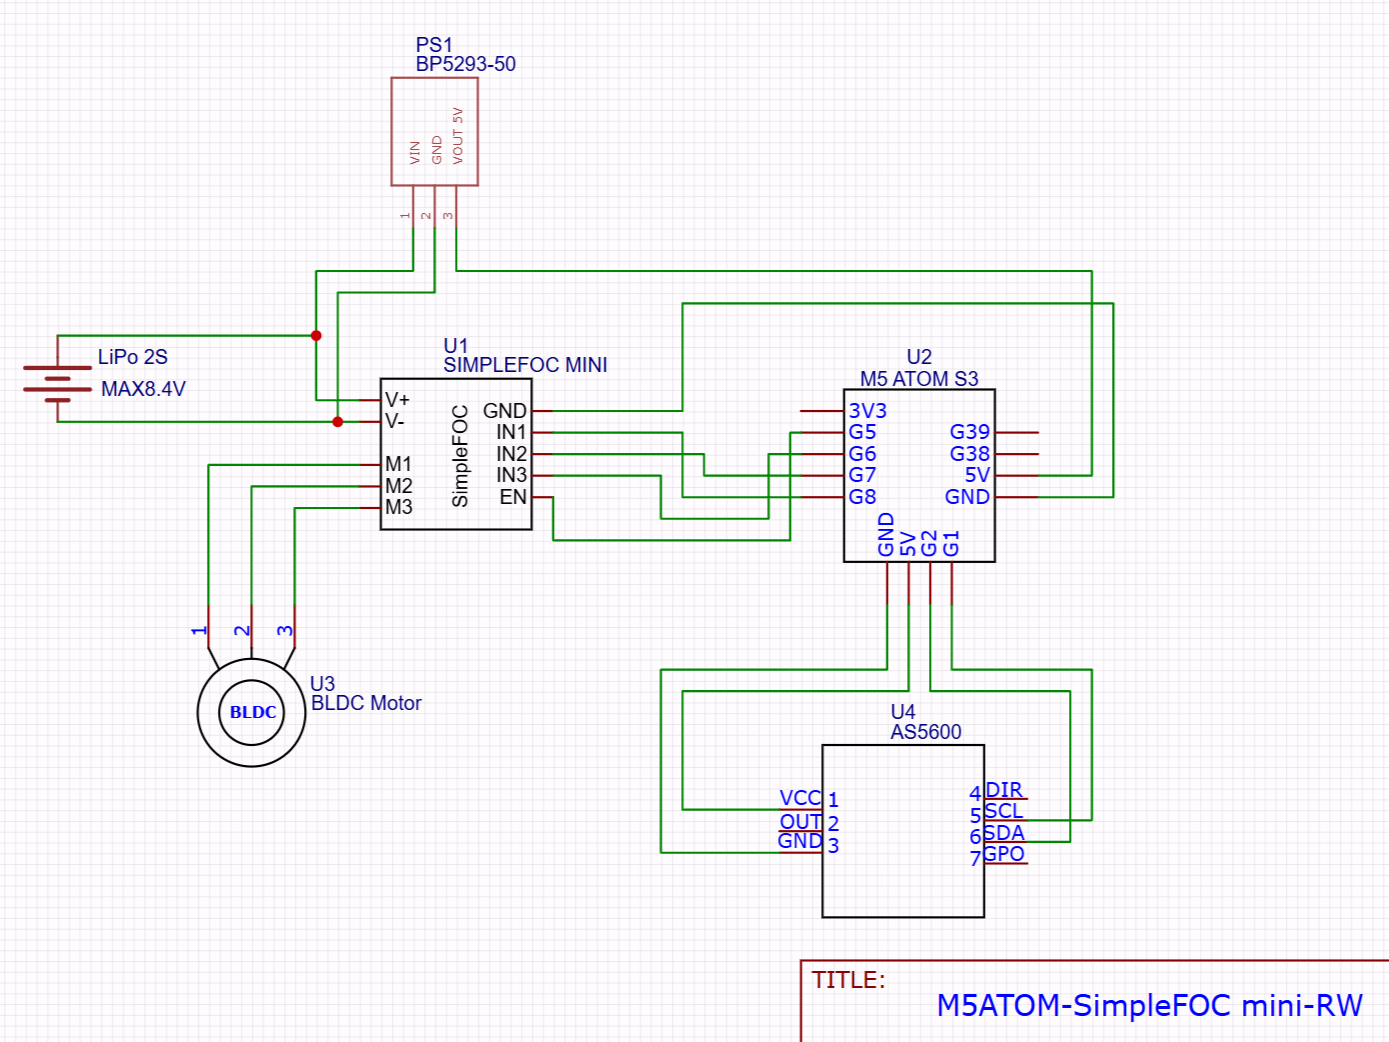
Step 2: 配線(暫定ピン)
| Mini/センサ | ATOM S3 | メモ |
|---|---|---|
| IN1 | G8 | PWM U |
| IN2 | G7 | PWM V |
| IN3 | G6 | PWM W |
| EN | G5 | LOW で停止 |
| SDA/SCL | G2/G1 | Grove・AS5600 |
管理人:
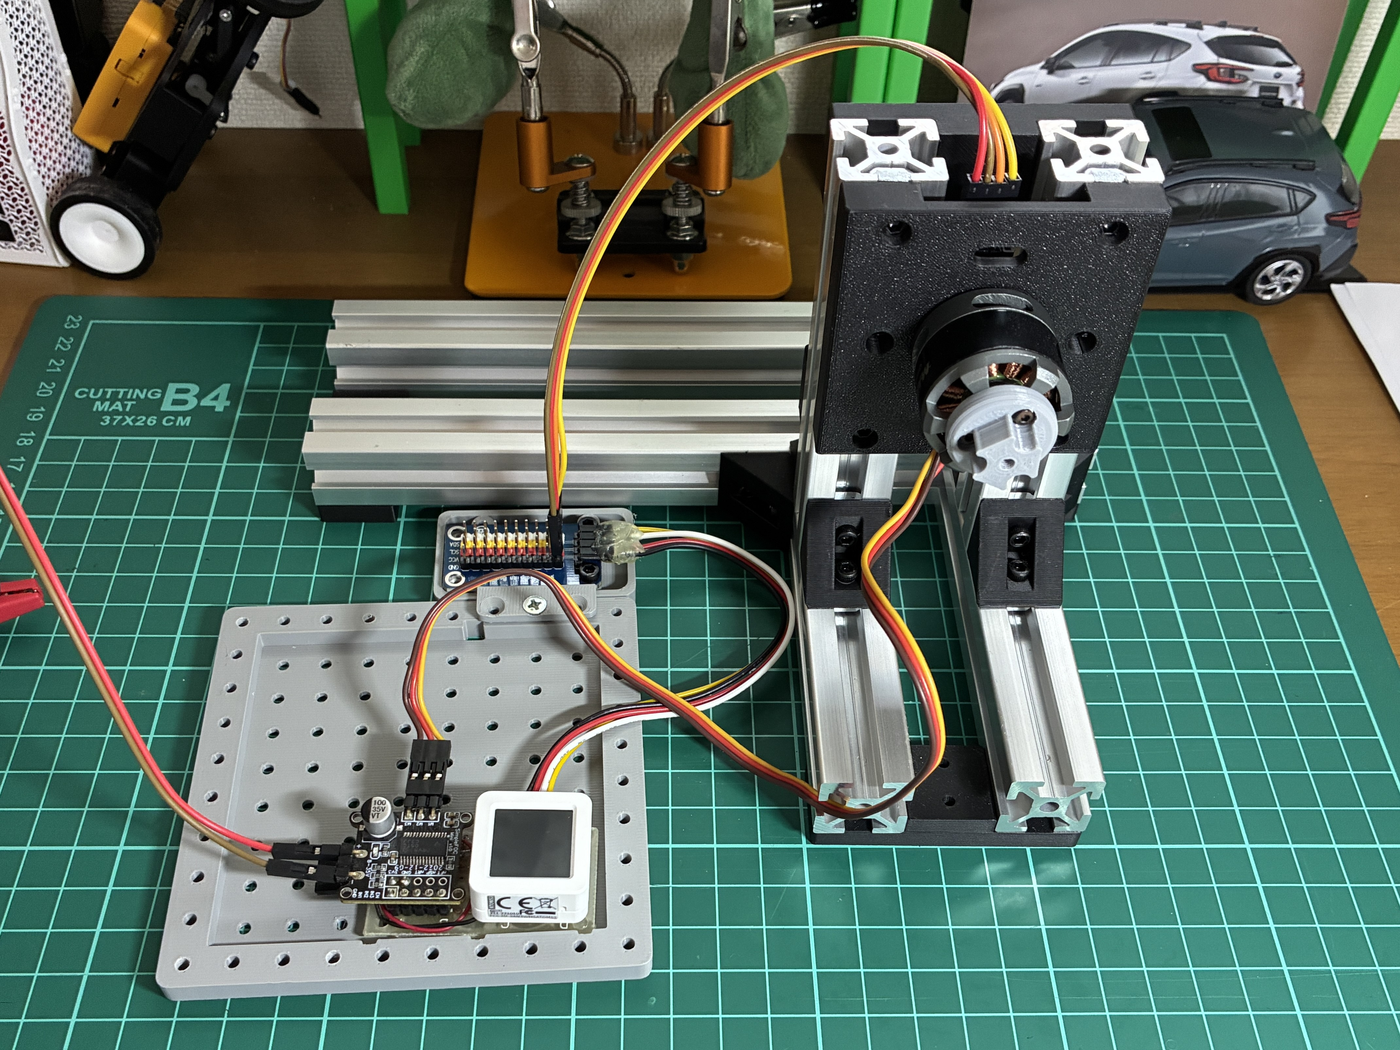
実配線(2026-09-30)。EN は G5。起動時 LOW でドライバ停止。2S は Mini と BP5293-50。ATOM の 5 V は降圧後の 5 V。
実配線(2026-09-30)。EN は G5。起動時 LOW でドライバ停止。2S は Mini と BP5293-50。ATOM の 5 V は降圧後の 5 V。
Step 3: 推定電流机上
AIチューター:
ホイールなし。軸を押さえた
ホイールなし。軸を押さえた
T0.05 で Uq≈0.50 V。
T=0 では角度が止まり、Uq はほぼ 0 に戻る。
シリアルの写真はありません。
Step 4: ホイール+α
AIチューター:
既存ホイール(ボルト12本、105 g·cm²)。軸は自由。 0.05 A・
既存ホイール(ボルト12本、105 g·cm²)。軸は自由。 0.05 A・
L4 で 2.7 と 3.3 mN·m。
0.07 A・L7 で 4.6 mN·m(いずれも sat=0)。
この段のログ写真はありません。数値は上のとおりです。
Step 5: まとめ
推定電流は使える。ほしいトルクは 0.07 A で約 4.6 mN·m。ボルトは 12 本のまま。筐体は次の GO。
| 推定電流 | 手押し T0.05 で Uq≈0.50 V。T=0 で止まる |
| 0.05 A | 2.7 と 3.3 mN·m(L4、sat=0) |
| 0.07 A | 4.6 mN·m(L7、sat=0)。電流 1.4 倍にトルクも約 1.4 倍 |
| 重力との比較 | 10° ≈ 4 mN·m を少し超える。5° ≈ 2 mN·m より大きい |
| 慣性 | 105 g·cm² のみ。ロータは含まない |
| 次 | ミニ②は確認完了(2026-10-05)。組んだ 0.07 A は約 3.4 mN·m |