ミニ③:小型化・電流対策
A で ATOM 化と Cap/ピーク電流/パラレルを評価し電装仕様を決定。 B で最終筐体に実装(総質量 99.32 g)。 LiPo のみ・BtnA 単パルスで CCW/CW 良好。
なぜこのミニが先か
AIチューター:
トルクは足りそうだと分かった。先に電装(ATOM・Cap・パラレル)を固めてから、最終筐体に載せる順番だ。
トルクは足りそうだと分かった。先に電装(ATOM・Cap・パラレル)を固めてから、最終筐体に載せる順番だ。
- A — ATOM S3 化 & Cap・ピーク電流・パラレル評価 → 電装仕様の確認・決定 → 完了
- B — 最終筐体 → 完了
A. 電装評価(ATOM・Cap・ピーク電流)
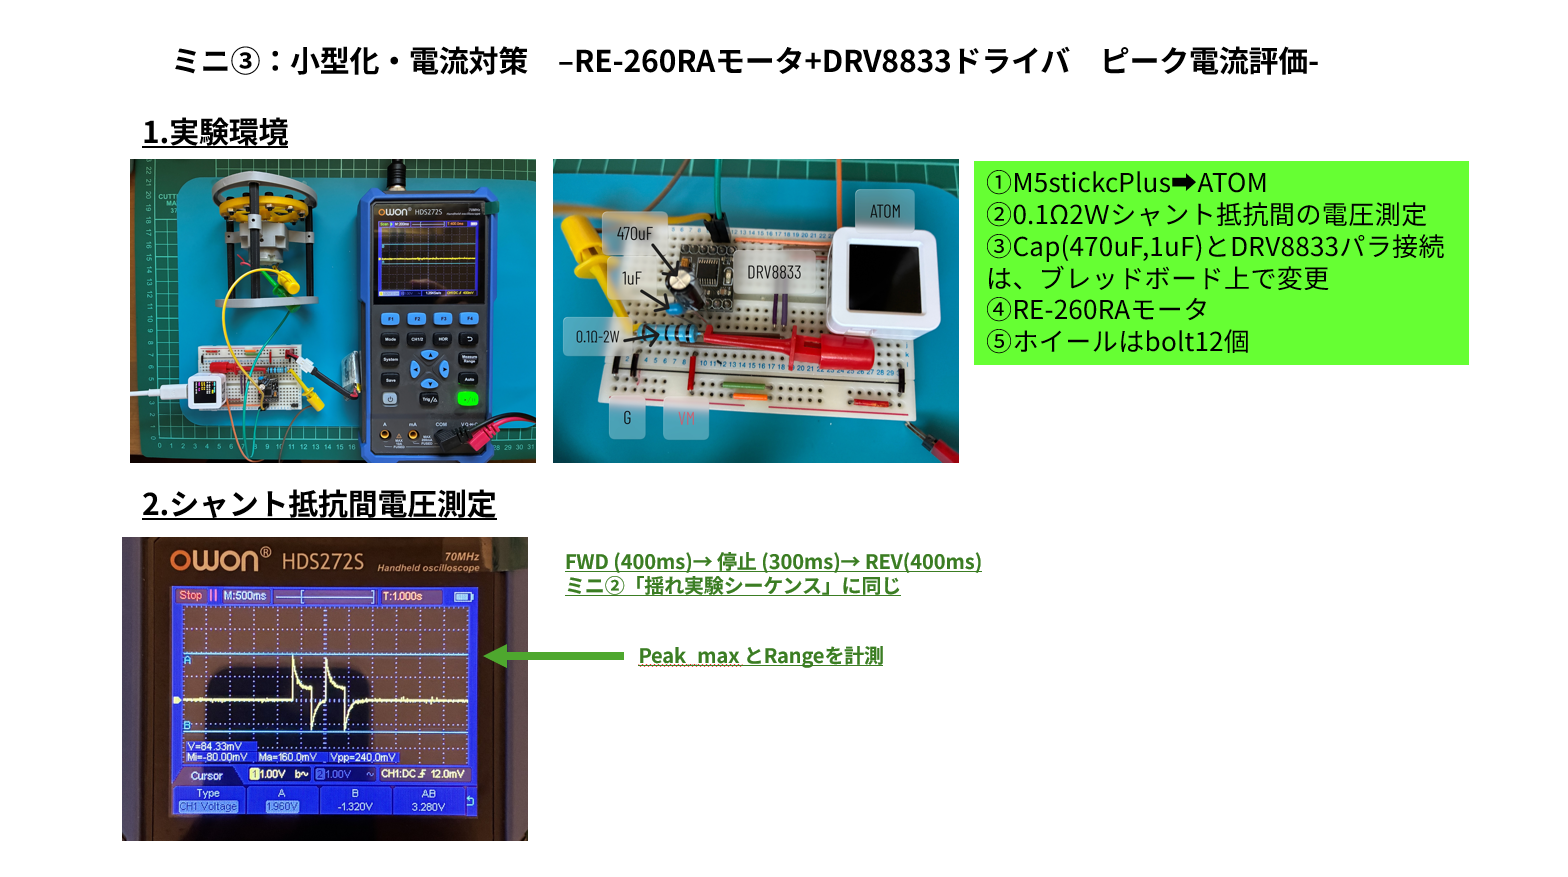
要点
- MCU: StickC Plus2 → ATOM S3(env
rx_atoms3) - シャント 0.1 Ω 2 W 両端電圧 →
I = V / 0.1(100 mV = 1 A) - シーケンス: FWD 400 → GAP 300 → REV 400 ms(ミニ②と同じ)
- プローブは ×1。スコープが ×10 だと表示が10倍過大 → 補正後の mV を正
A. 電装仕様の決定
Chocofon(B):
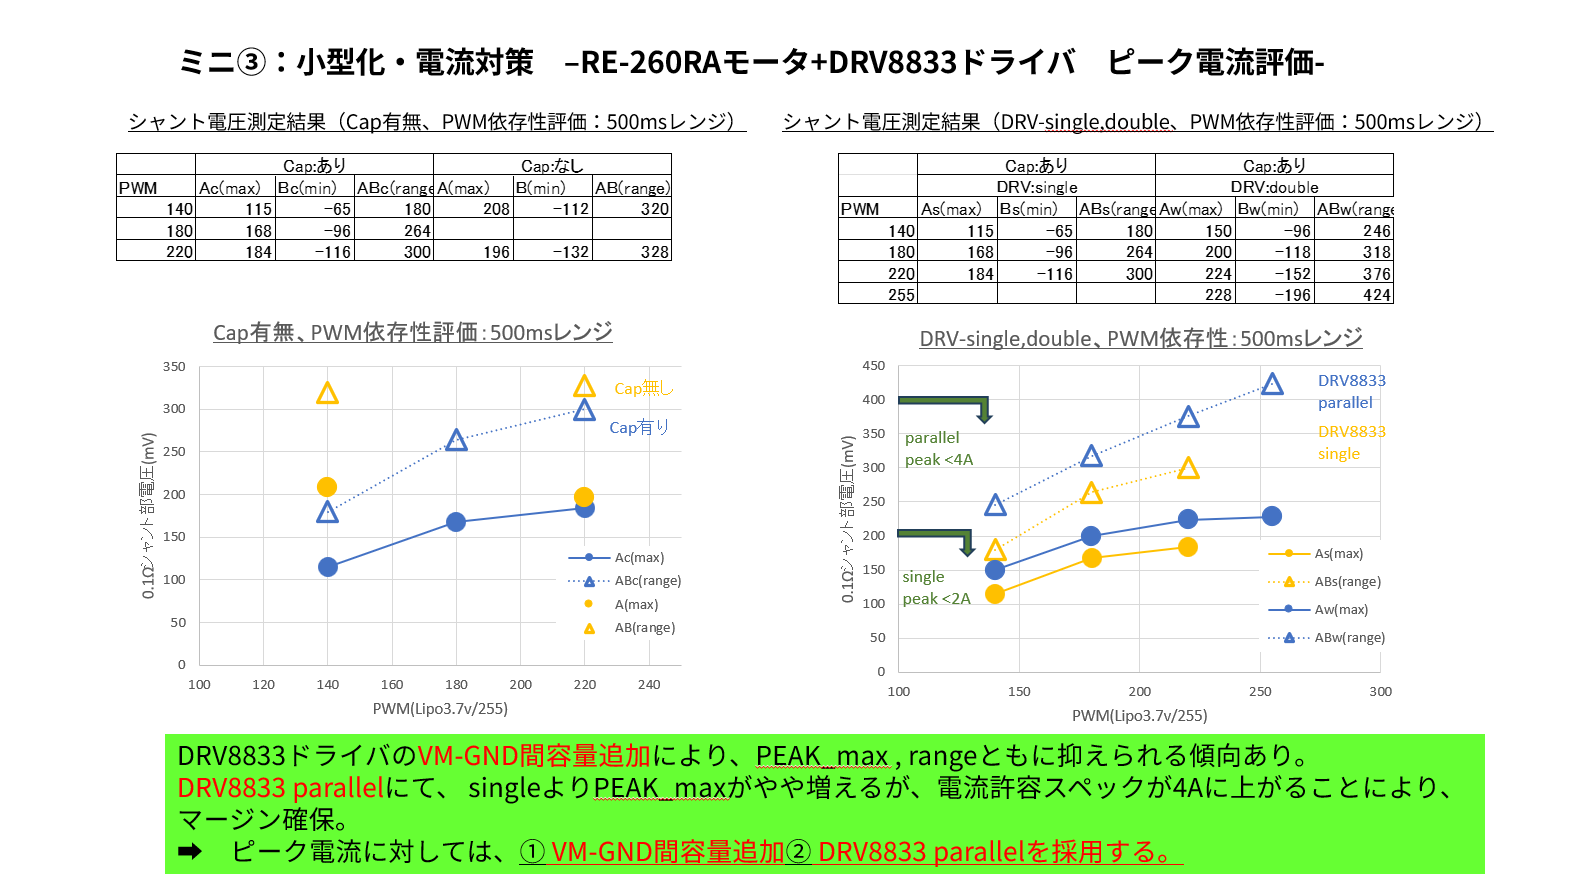
Cap 入れると尖りが小さくなる! parallel は少し上がるけど、許容量が倍になるから安心?
Cap 入れると尖りが小さくなる! parallel は少し上がるけど、許容量が倍になるから安心?
AIチューター:
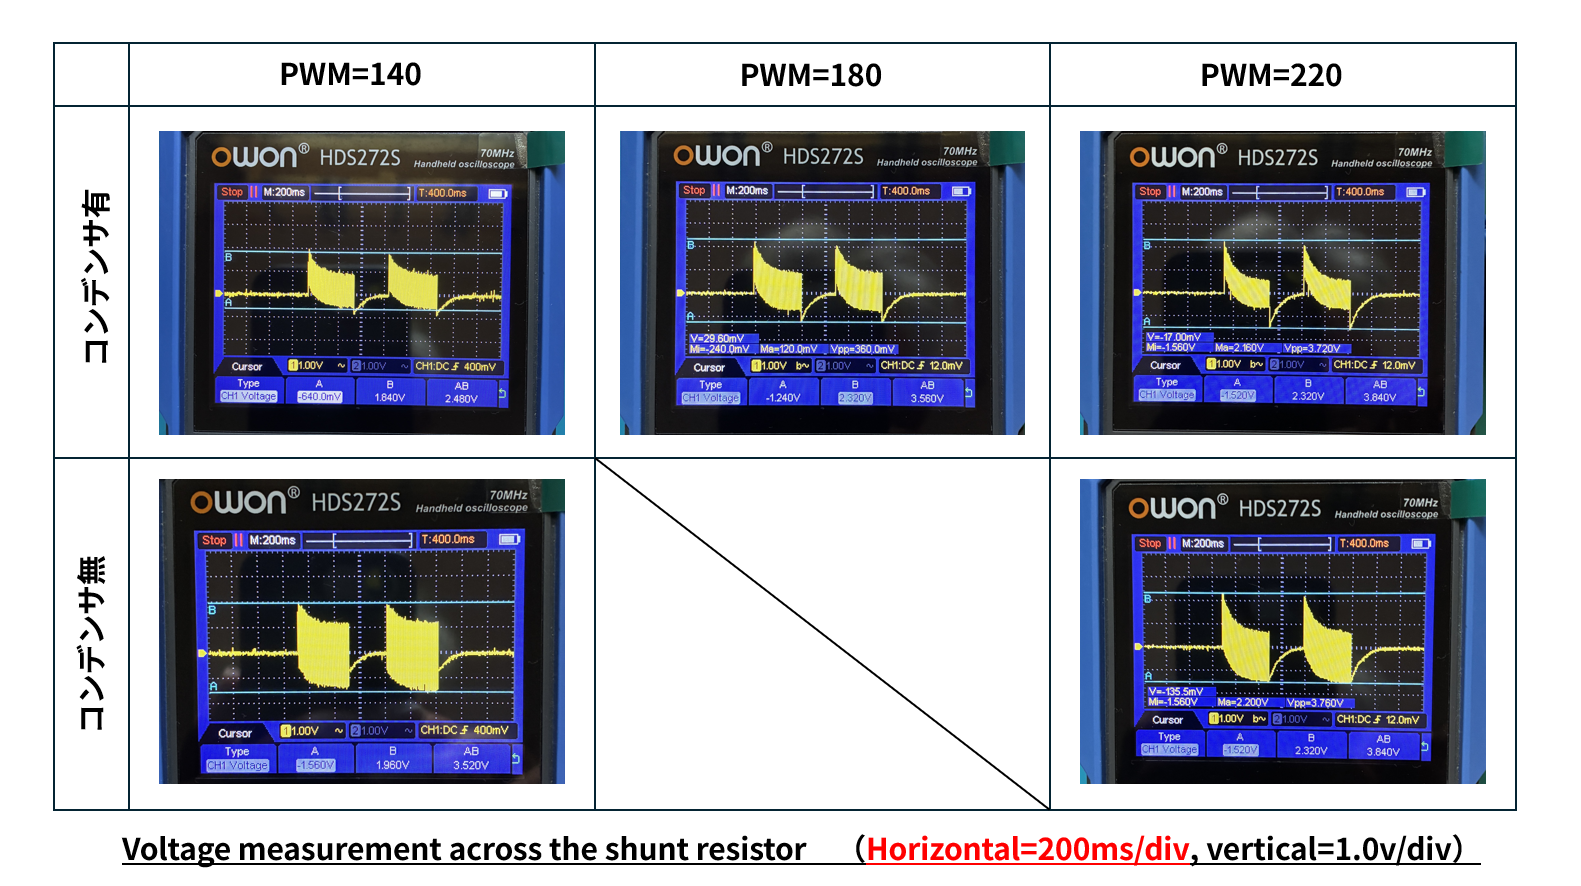
その理解でOK。peak/range は「尖り」、台地の平均(例: PWM140 で約 0.66 A)は「運転寄り」。混ぜないこと。
その理解でOK。peak/range は「尖り」、台地の平均(例: PWM140 で約 0.66 A)は「運転寄り」。混ぜないこと。
Cap あり/なし(single)
| PWM | Cap | peak_max | range |
|---|---|---|---|
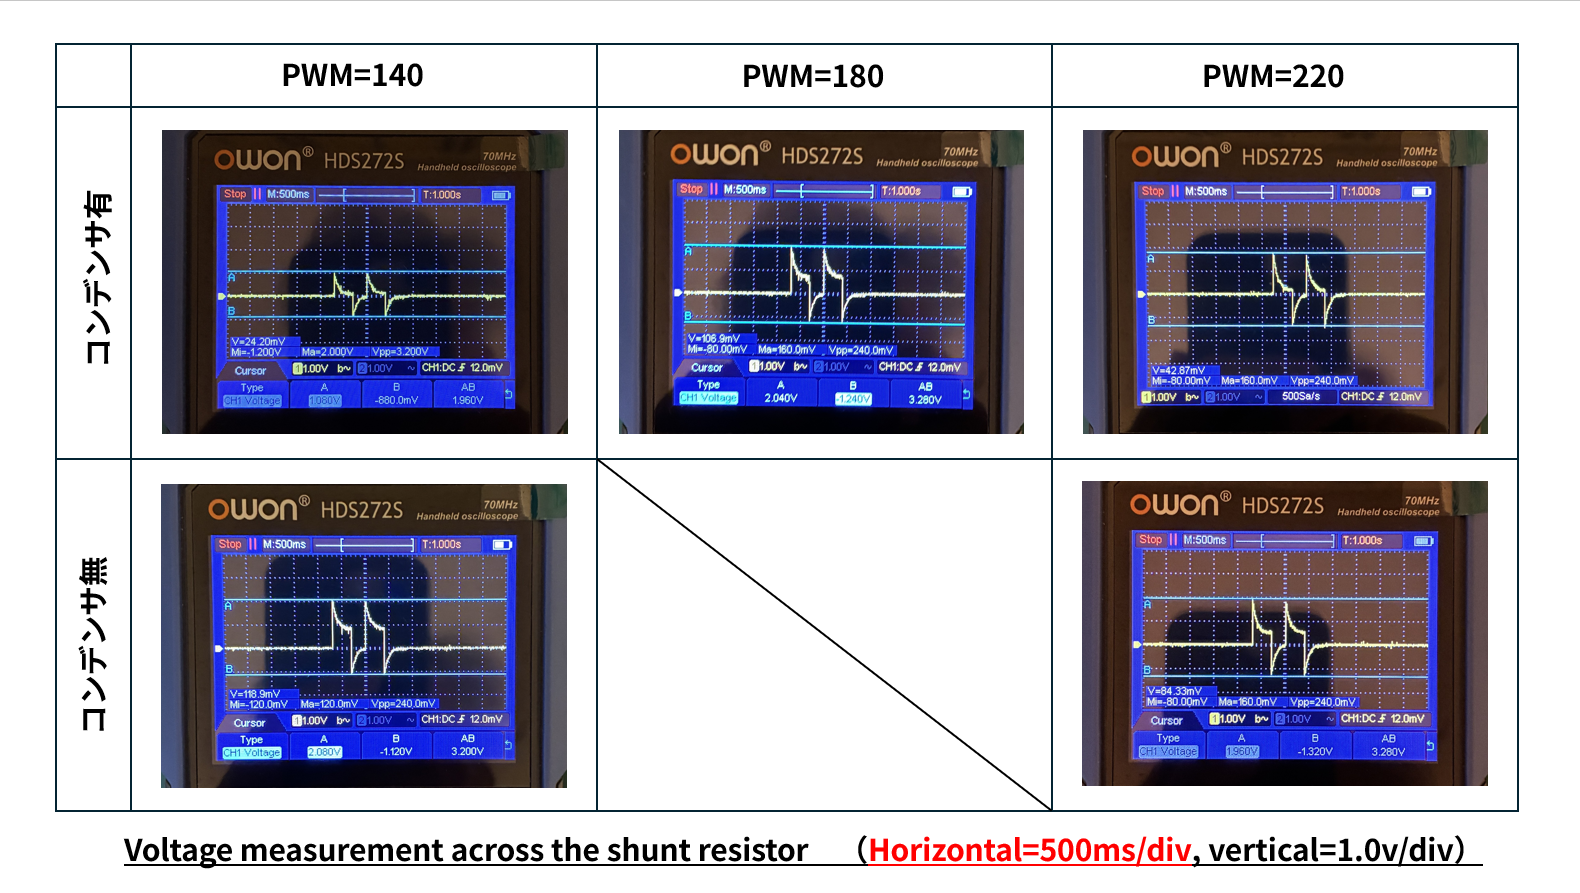
| 140 | あり | 115 mV | 180 mV(≈1.8 A 振れ) |
| 140 | なし | 208 mV | 320 mV |
| 220 | あり | 184 mV | 300 mV |
| 220 | なし | 196 mV | 328 mV |
single/parallel(Cap あり)
| PWM | DRV | peak_max | range |
|---|---|---|---|
| 140 | single | 115 mV | 180 mV |
| 140 | parallel | 150 mV | 246 mV |
| 220 | single | 184 mV | 300 mV |
| 220 | parallel | 224 mV | 376 mV |
| 255 | parallel | 228 mV | 424 mV |
採用(ピーク電流対策)
- VM–GND コンデンサ(470 µF + 1 µF)
- DRV8833 パラレル(G5→AIN1+BIN1、G6→AIN2+BIN2)
波形メモ
回路(2GPIO パラレル)
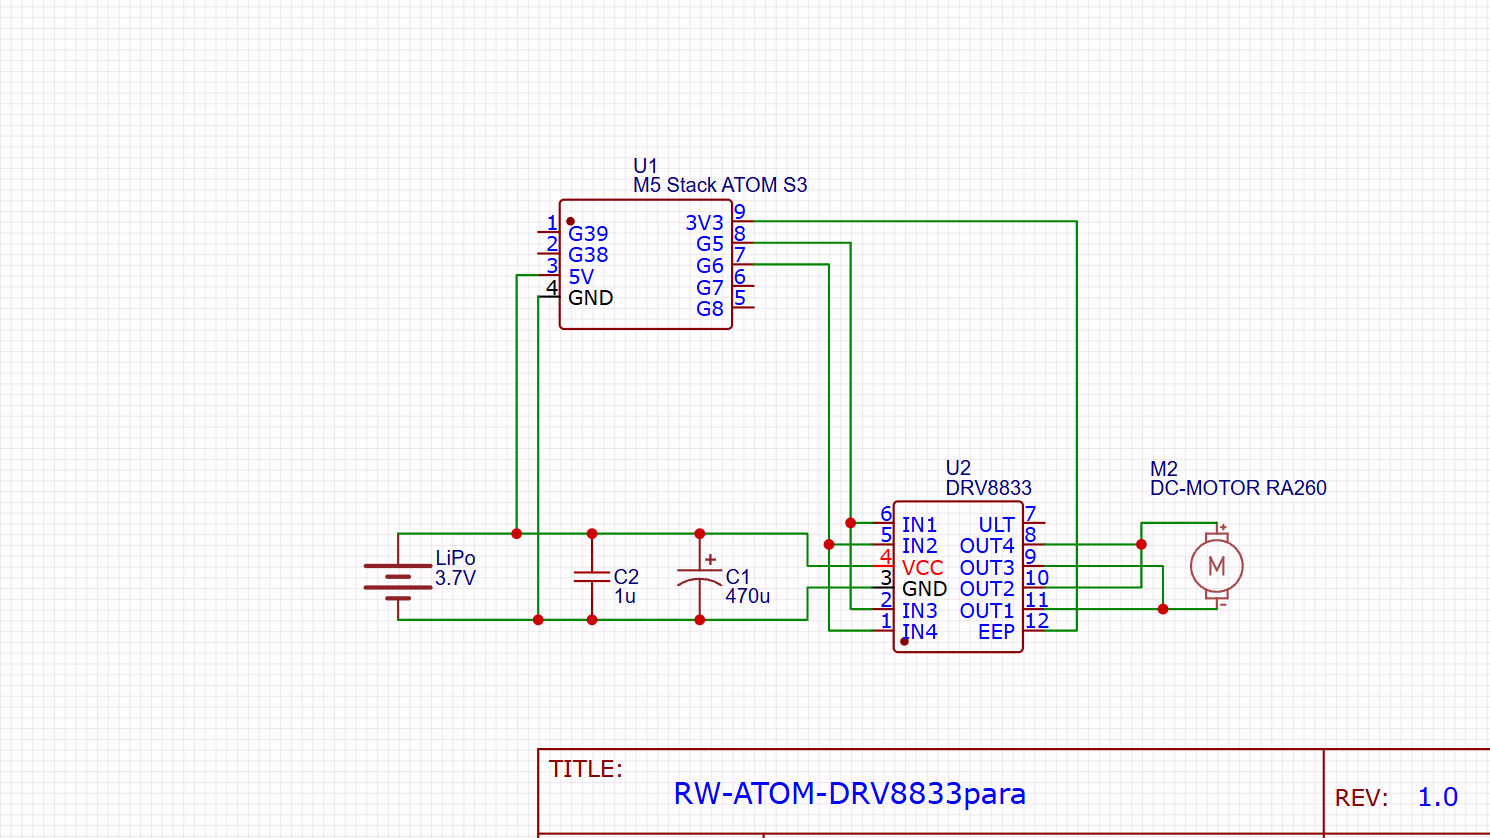
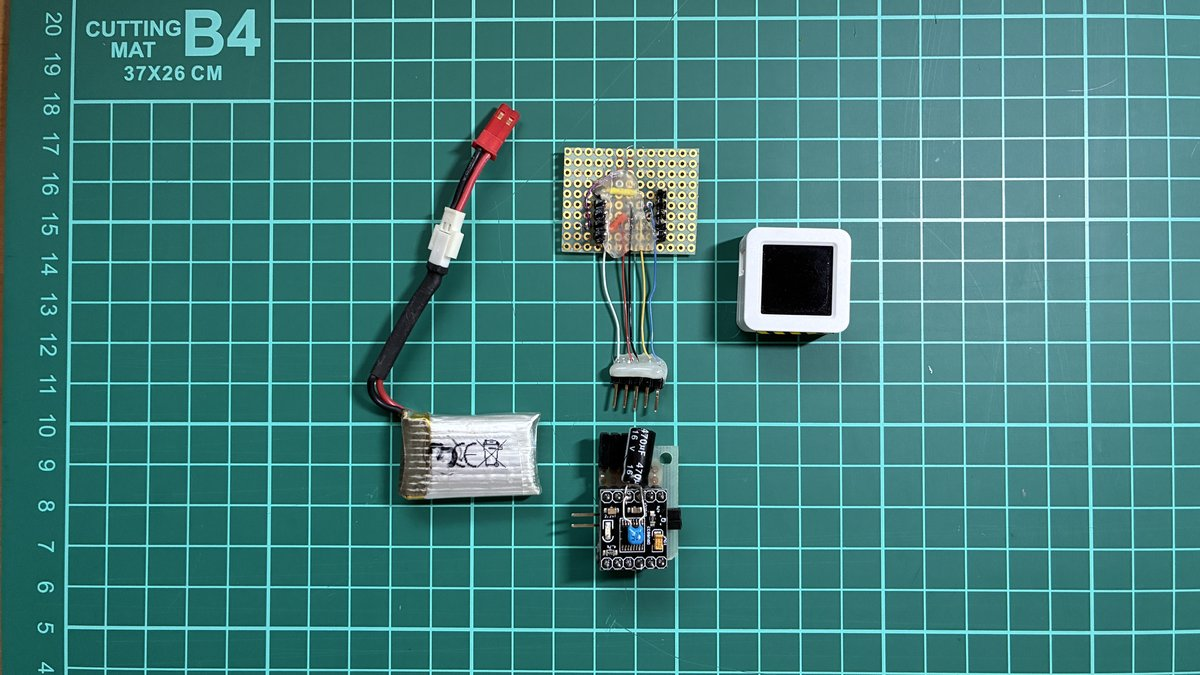
配線要点
- G5 → IN1+IN3(同じ線で分岐)
- G6 → IN2+IN4(同じ線で分岐)
- OUT も chA/chB を束ねてモータへ
- FW は
rx_atoms3のまま(G5/G6 のみ)
B. 最終筐体
AIチューター:
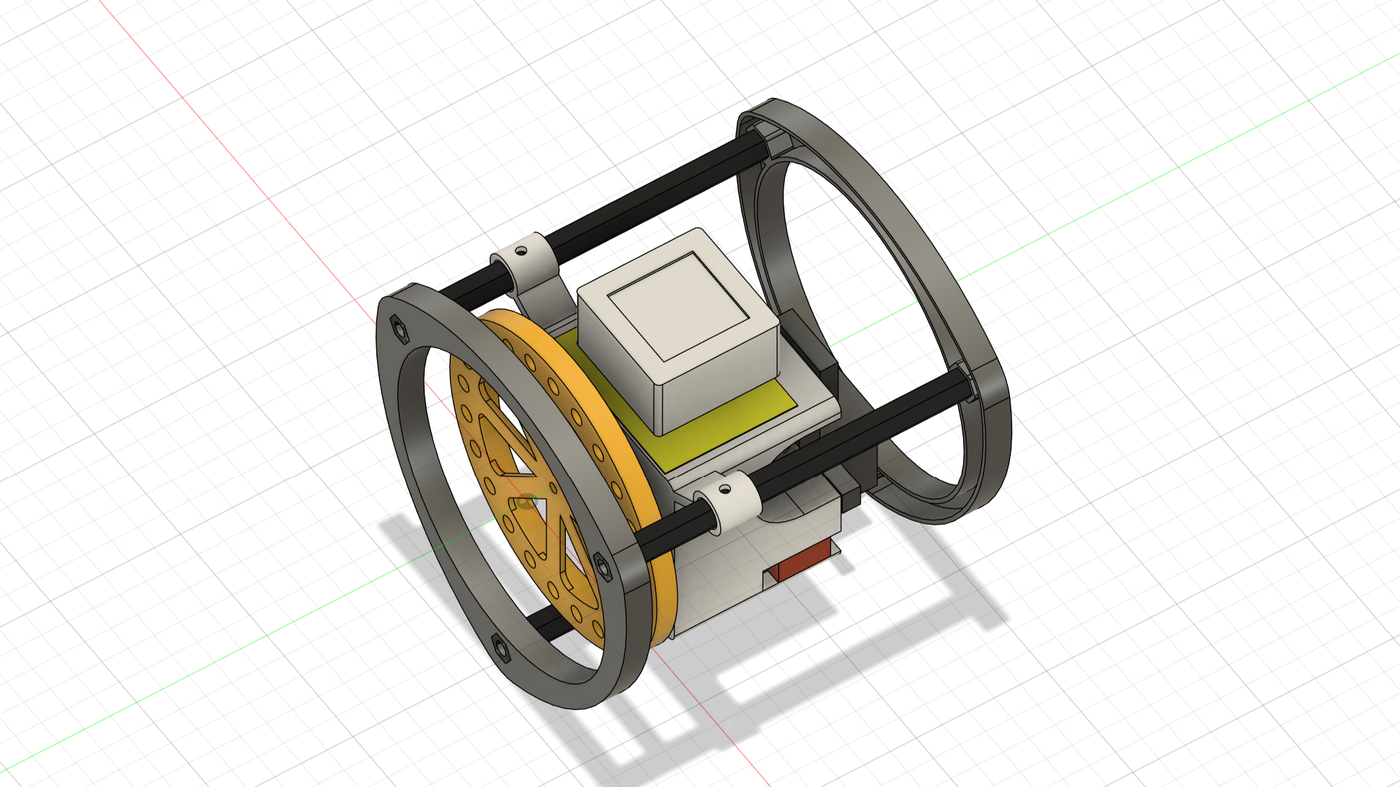
これまで StickC Plus2 は筐体からはみ出していた。ATOM + 電流対策版モジュールで、枠内に収まる小型化ができた。
これまで StickC Plus2 は筐体からはみ出していた。ATOM + 電流対策版モジュールで、枠内に収まる小型化ができた。
Chocofon(B):
ATOM が上、LiPo が下、ドライバはモータの裏……重心も意識できた!
ATOM が上、LiPo が下、ドライバはモータの裏……重心も意識できた!
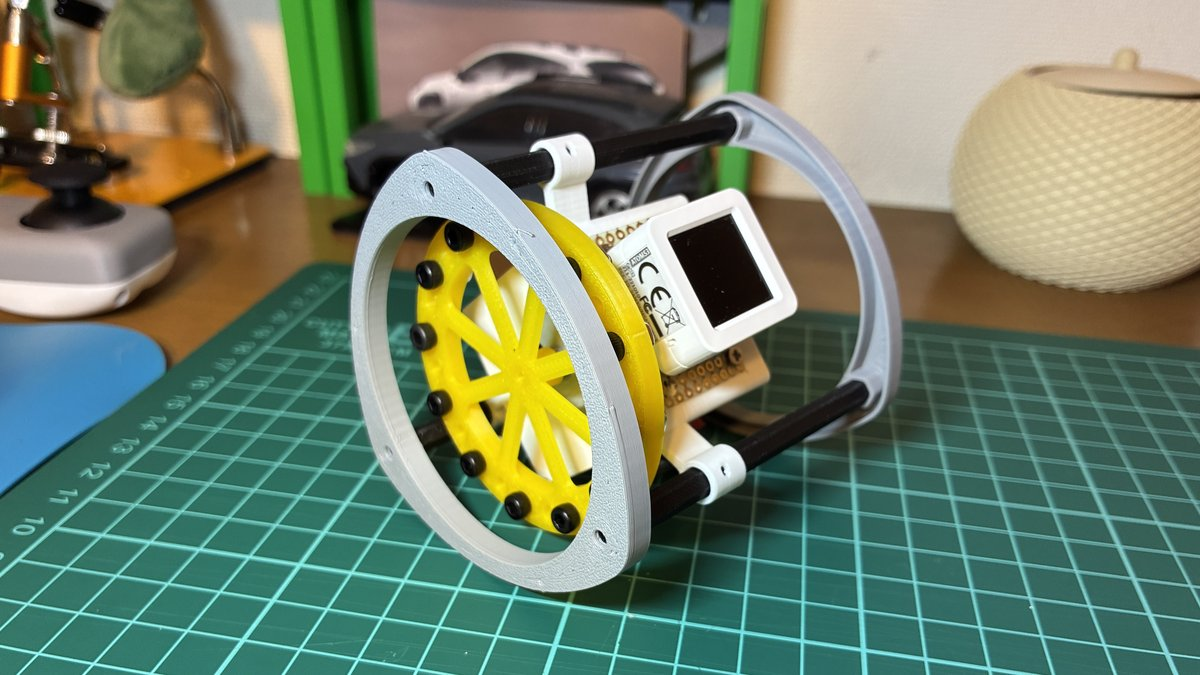
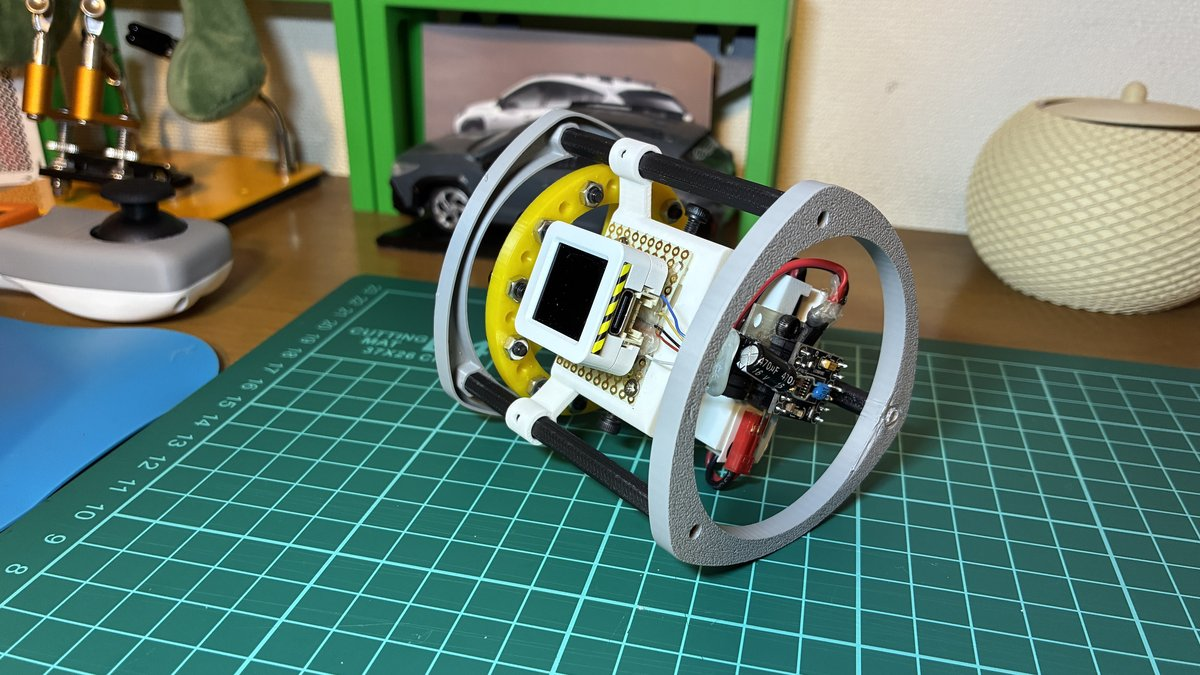
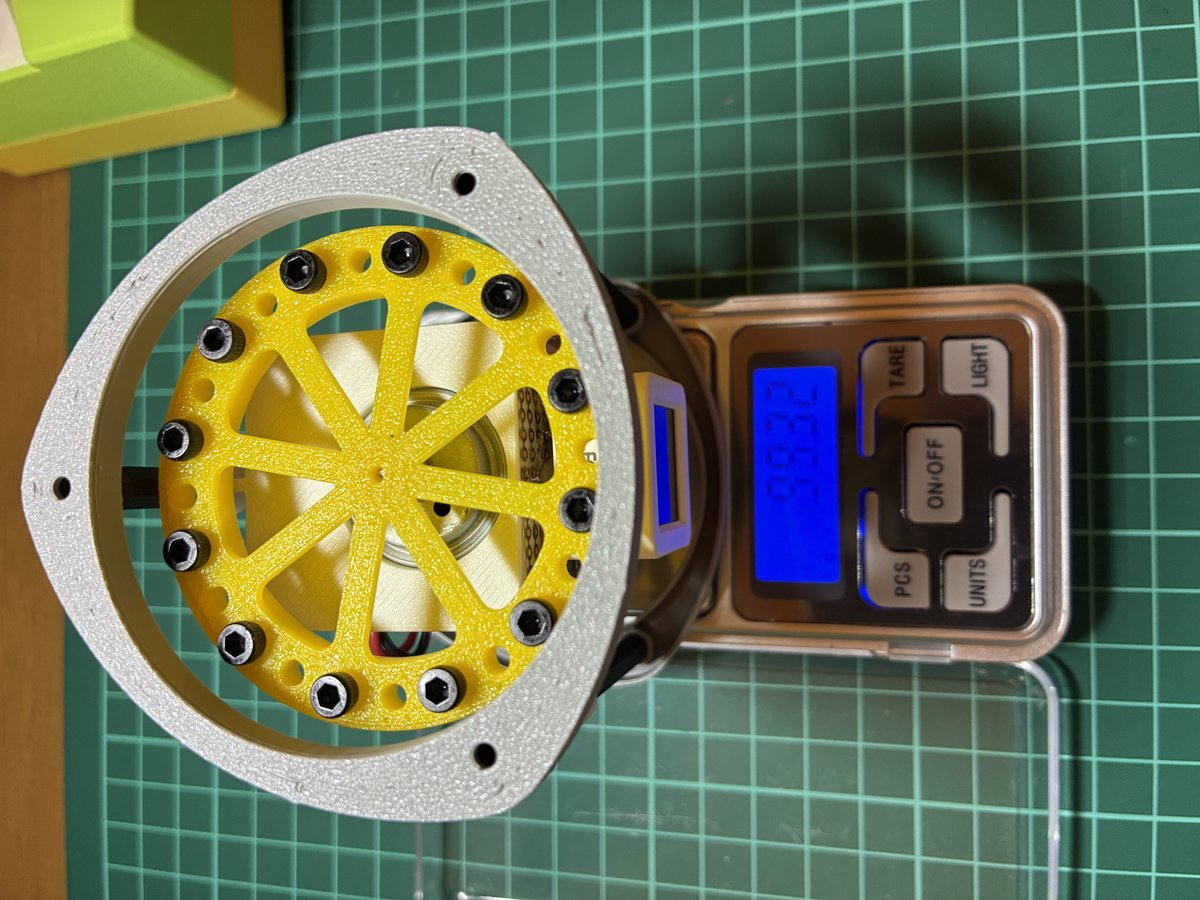
配置
| 部品 | 位置 |
|---|---|
| ATOM S3 | モータ軸上部 |
| LiPo 1S | 下部(低重心) |
| DRV8833+Cap | モータ裏 |
| ホイール | RE-260 + ボルト12 |
動作確認(単パルス)
AIチューター:
LiPo だけで起動し、BtnA で FWD/REV。正面向かって CCW/CW に回れば、電装と向きの第一関門はクリアです。
LiPo だけで起動し、BtnA で FWD/REV。正面向かって CCW/CW に回れば、電装と向きの第一関門はクリアです。
- 電源: LiPo のみ
- 操作: ATOM BtnA → FWD / REV
- 回転: 正面向かって CCW / CW
- 所見: 単パルスで特に問題なし → 良好
次にやること
管理人:
ミニ③にて、小型化と電流対策を実施してハードゲート通過。実際にオシロで、電流波形確認できたことは、良い経験。次は、いよいよミニ④ — 角度推定と PID で机上30秒キープだ。
ミニ③にて、小型化と電流対策を実施してハードゲート通過。実際にオシロで、電流波形確認できたことは、良い経験。次は、いよいよミニ④ — 角度推定と PID で机上30秒キープだ。
- ミニ④ — PID+頂点倒立 30秒キープ(L1 完走定義)
正本: docs/hardware/rw-pendulum-hw-ready.md
| ATOM S3 書庫
前: ミニ② トルク実験
| 次: ミニ④ PID+30秒
| プロジェクト概要