TX Tuner(JC4827)
USB なしの送受信コンソール(状態を受け取り、命令を送る装置)。
大きな画面のボードで、完成済みの倒立振子を
見て・止めて・調える。倒立は汚さない。
成果(計測ゲート+評価 CSV)
送受信コンソールが実現でき、状態を受け取り、命令を送れるようになった。
USB なし操作で hold 221 秒。 評価 CSV 出力中も hold 315 秒(2026-09-03)。 詳細は ミニ③。
送受信コンソールが実現でき、状態を受け取り、命令を送れるようになった。
USB なし操作で hold 221 秒。 評価 CSV 出力中も hold 315 秒(2026-09-03)。 詳細は ミニ③。
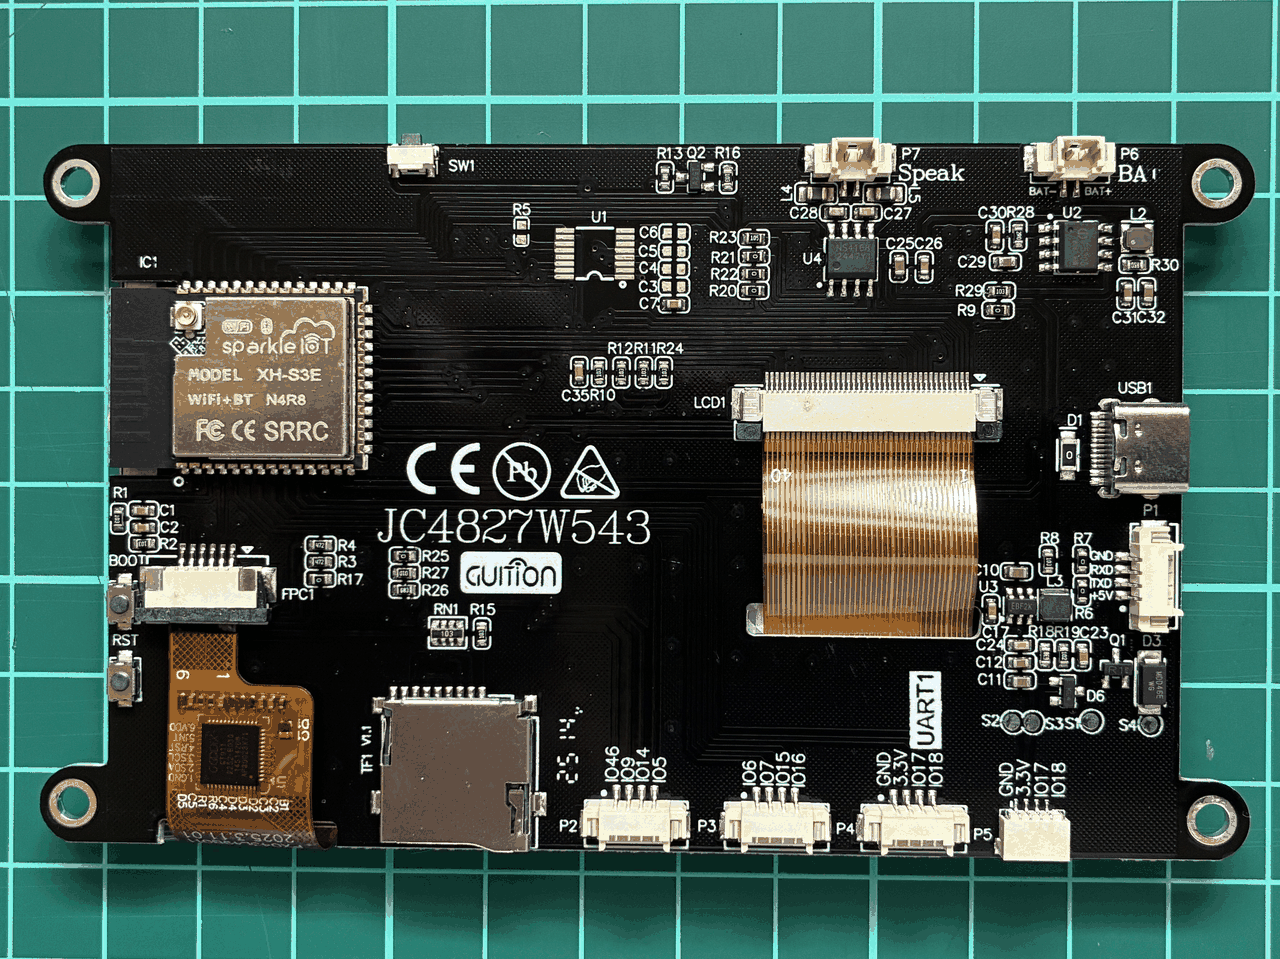
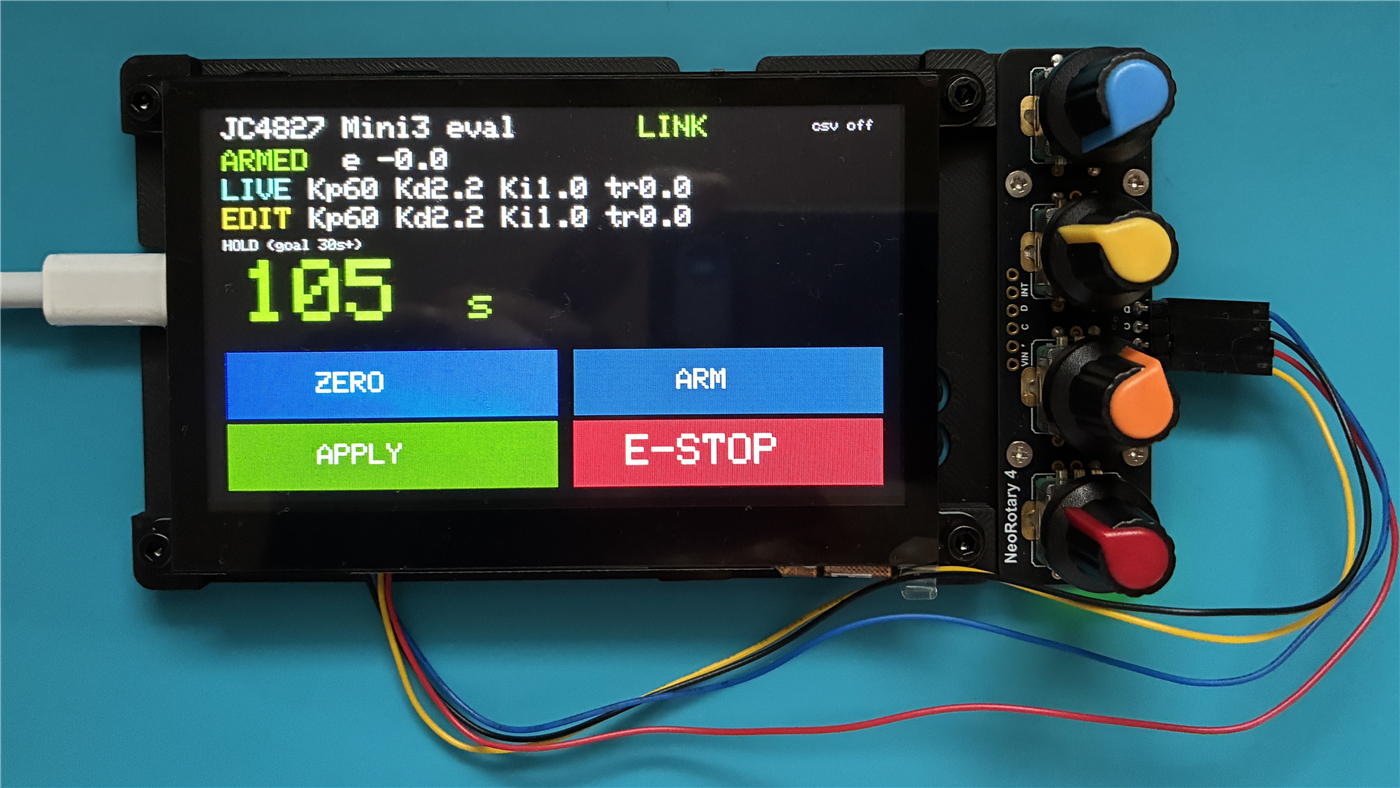
最終レイアウトで ATOM と通信する様子( YouTube Shorts )。
このプロジェクトの読み方
ミニ①〜③ 完了(2026-09-04 L1 完走)。順は固定です。下の表が目次です。
Chocofon(B)
画面のでかいボードで倒立を調律したい現場担当。
AIチューター
学習 → 入力 → 無線コンソールまで伴走した。
管理人
ミニ③合格・L1 完走を宣告した影のオーナー。
| ミニ | 内容 | 状態 |
|---|---|---|
| ① デバイス学習 | Serial・画面・タッチ・SD でボードを起こす | 完了 |
| ② 入力 HW | Adafruit 5752 ロータリー(回転のみ)/P4 I2C | 完了 |
| ③ 無線コンソール | 見て・止めて・調える送受信コンソール。計測ゲート hold 221 s/評価 CSV 315 s | 完了 |
②では押し込みは使いません。③の本編(なぜ・構成図・データ表・写真)は ミニ③ を見てください。
L1 クローズ(2026-09-04)
Goal 突合 管理人 GO。Stretch: 物理 e-stop/peer → プロポ作成時。 SD ログ → PlatformIO モニタの log2file で OK。
正本:
Goal 突合 管理人 GO。Stretch: 物理 e-stop/peer → プロポ作成時。 SD ログ → PlatformIO モニタの log2file で OK。
正本:
docs/hardware/jc4827-tx-tuner.md
AIチューター(補足):
Stick の
Stick の
lcd_tx_plus は参考だけ。本 TX は JC4827 専用です。
M5.begin() は使いません。
リンク
- 書庫:JC4827W543 ピン配置と比較
- 書庫:JC4827 API 早見
- jc4827_tx_tuner(GitHub)
- 正本:
docs/hardware/jc4827-tx-tuner.md - ミニ正本:
docs/hardware/jc4827-bringup.md/jc4827-inputs.md/jc4827-balance-tune.md