ミニ②:トルク実験
ホイール+モータ+IMUで、筐体をどれだけ揺らせるかを机上で確かめた。 暫定構成は RE-260+ボルト12。電流の定量と小型化はミニ③へ。
Step 0: なぜ力の実験が先か

仕組みは分かった。次は、本当に揺れるだけの力があるか見たい!
それがミニ②。ここは「どれだけ揺れるか」「何 A 流れるか」を数字で見る試合です。
Step 1: 試験用筐体とホイール
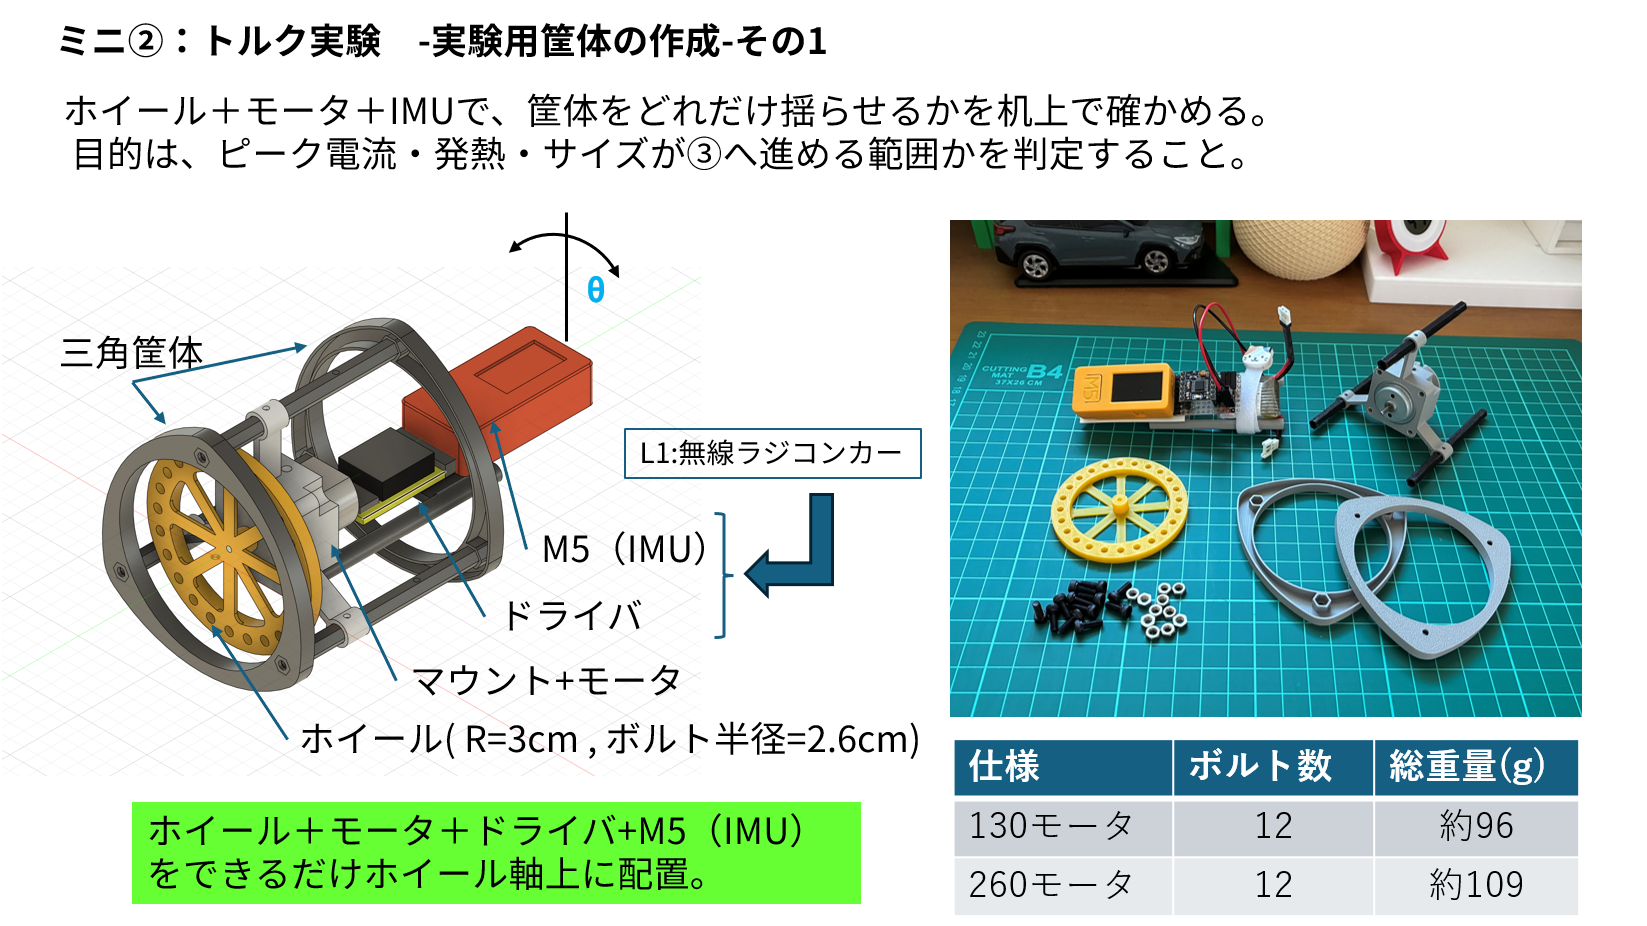
ホイール・モータ・ドライバ・M5(IMU)を、できるだけホイール軸上に並べた試験用フレームを使う。 手で筐体ボタンを押すと傾きが乱れるため、開始は無線送信機側で行う。
| 項目 | 値 |
|---|---|
| ホイール外形 R | 30 mm |
| ボルト半径 | 26 mm |
| ベース質量 | 5.26 g(実測) |
| ボルト+ナット | ≈ 1 g / 本 |
| 総質量目安 | 130+12本 ≈ 96 g / 260+12本 ≈ 109 g |
慣性モーメント Iw(概算・CGS)
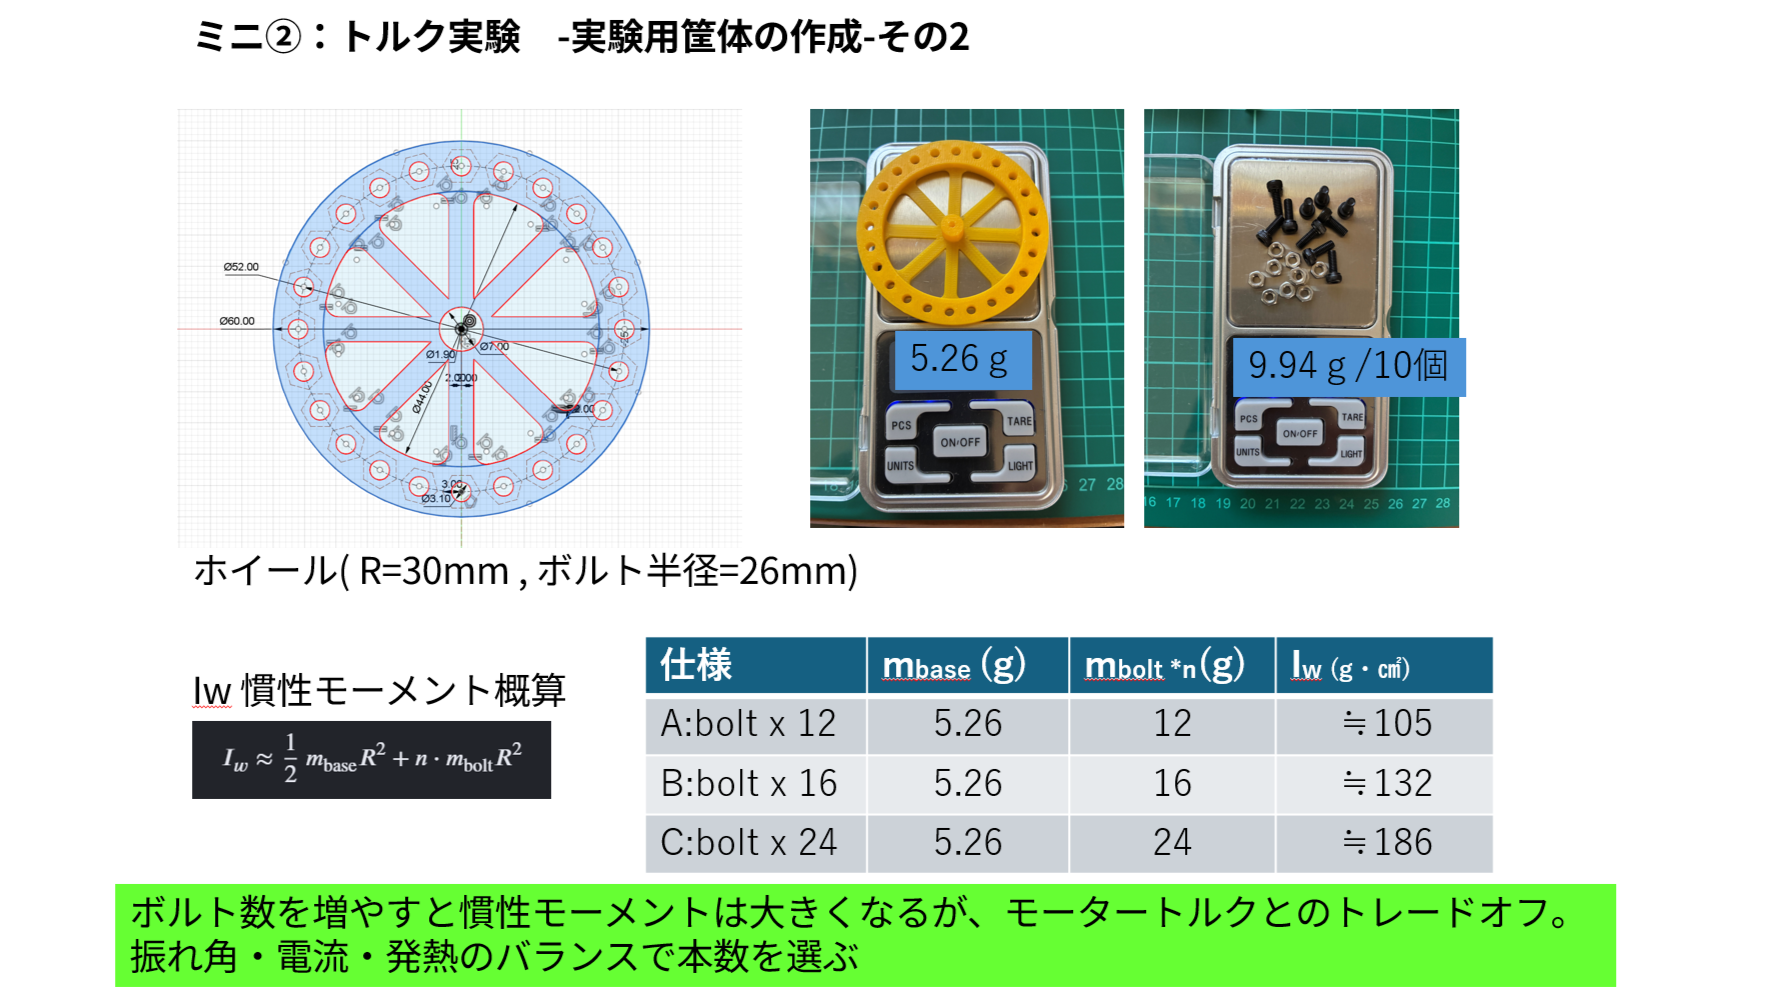
Iw ≈ ½ mbase R2 + n · mbolt · rbolt2 (単位: g·cm2)
| 仕様 | ボルト数 | Iw |
|---|---|---|
| A | 12 | ≈ 105 |
| B | 16 | ≈ 132 |
| C | 24 | ≈ 186 |
使用モータ(実機確認)
比較用の RE-260RA-3250 は、パナソニック製髭剃りを分解して取り出した(カニバル)個体。 3250 自体の公開ストール表は無いため、同系列の低電圧公開カタログ(RE-260RA-2670・公称 1.5 V)を参考値とする。 実力は後日、簡単なオシロ実験で確認する予定。いまは現行の揺らし実験を優先する。
| モータ | 条件 (V) |
ストールトルク (mN·m) |
ストール電流 (A) |
根拠 |
|---|---|---|---|---|
| FA-130RA 2270 |
1.5 | ≈ 2.55 | ≈ 2.20 | メーカー値 |
| 3.0 | ≈ 4.3 | ≈ 3.9 | 推定(1.5 V からの電圧比例) | |
| RE-260RA 3250 |
1.5 |
≈ 4.9 | ≈ 2.56 | 参考メーカー値(同系列 2670 の公開カタログ。3250 本体の表ではない) |
Step 2: 配線・電源(当面 LiPo)
- AIN1 = G26、AIN2 = G25
- VMOT は当面 LiPo 1S(定電圧電源は回生スパイクで破損実績あり→見送り)
- VM 近傍コンデンサは推奨。手元に無い期間は短パルスで試行
- 足りなければ DRV8833 2ch パラレルを検討
Step 3: 遠隔開始と実験シーケンス
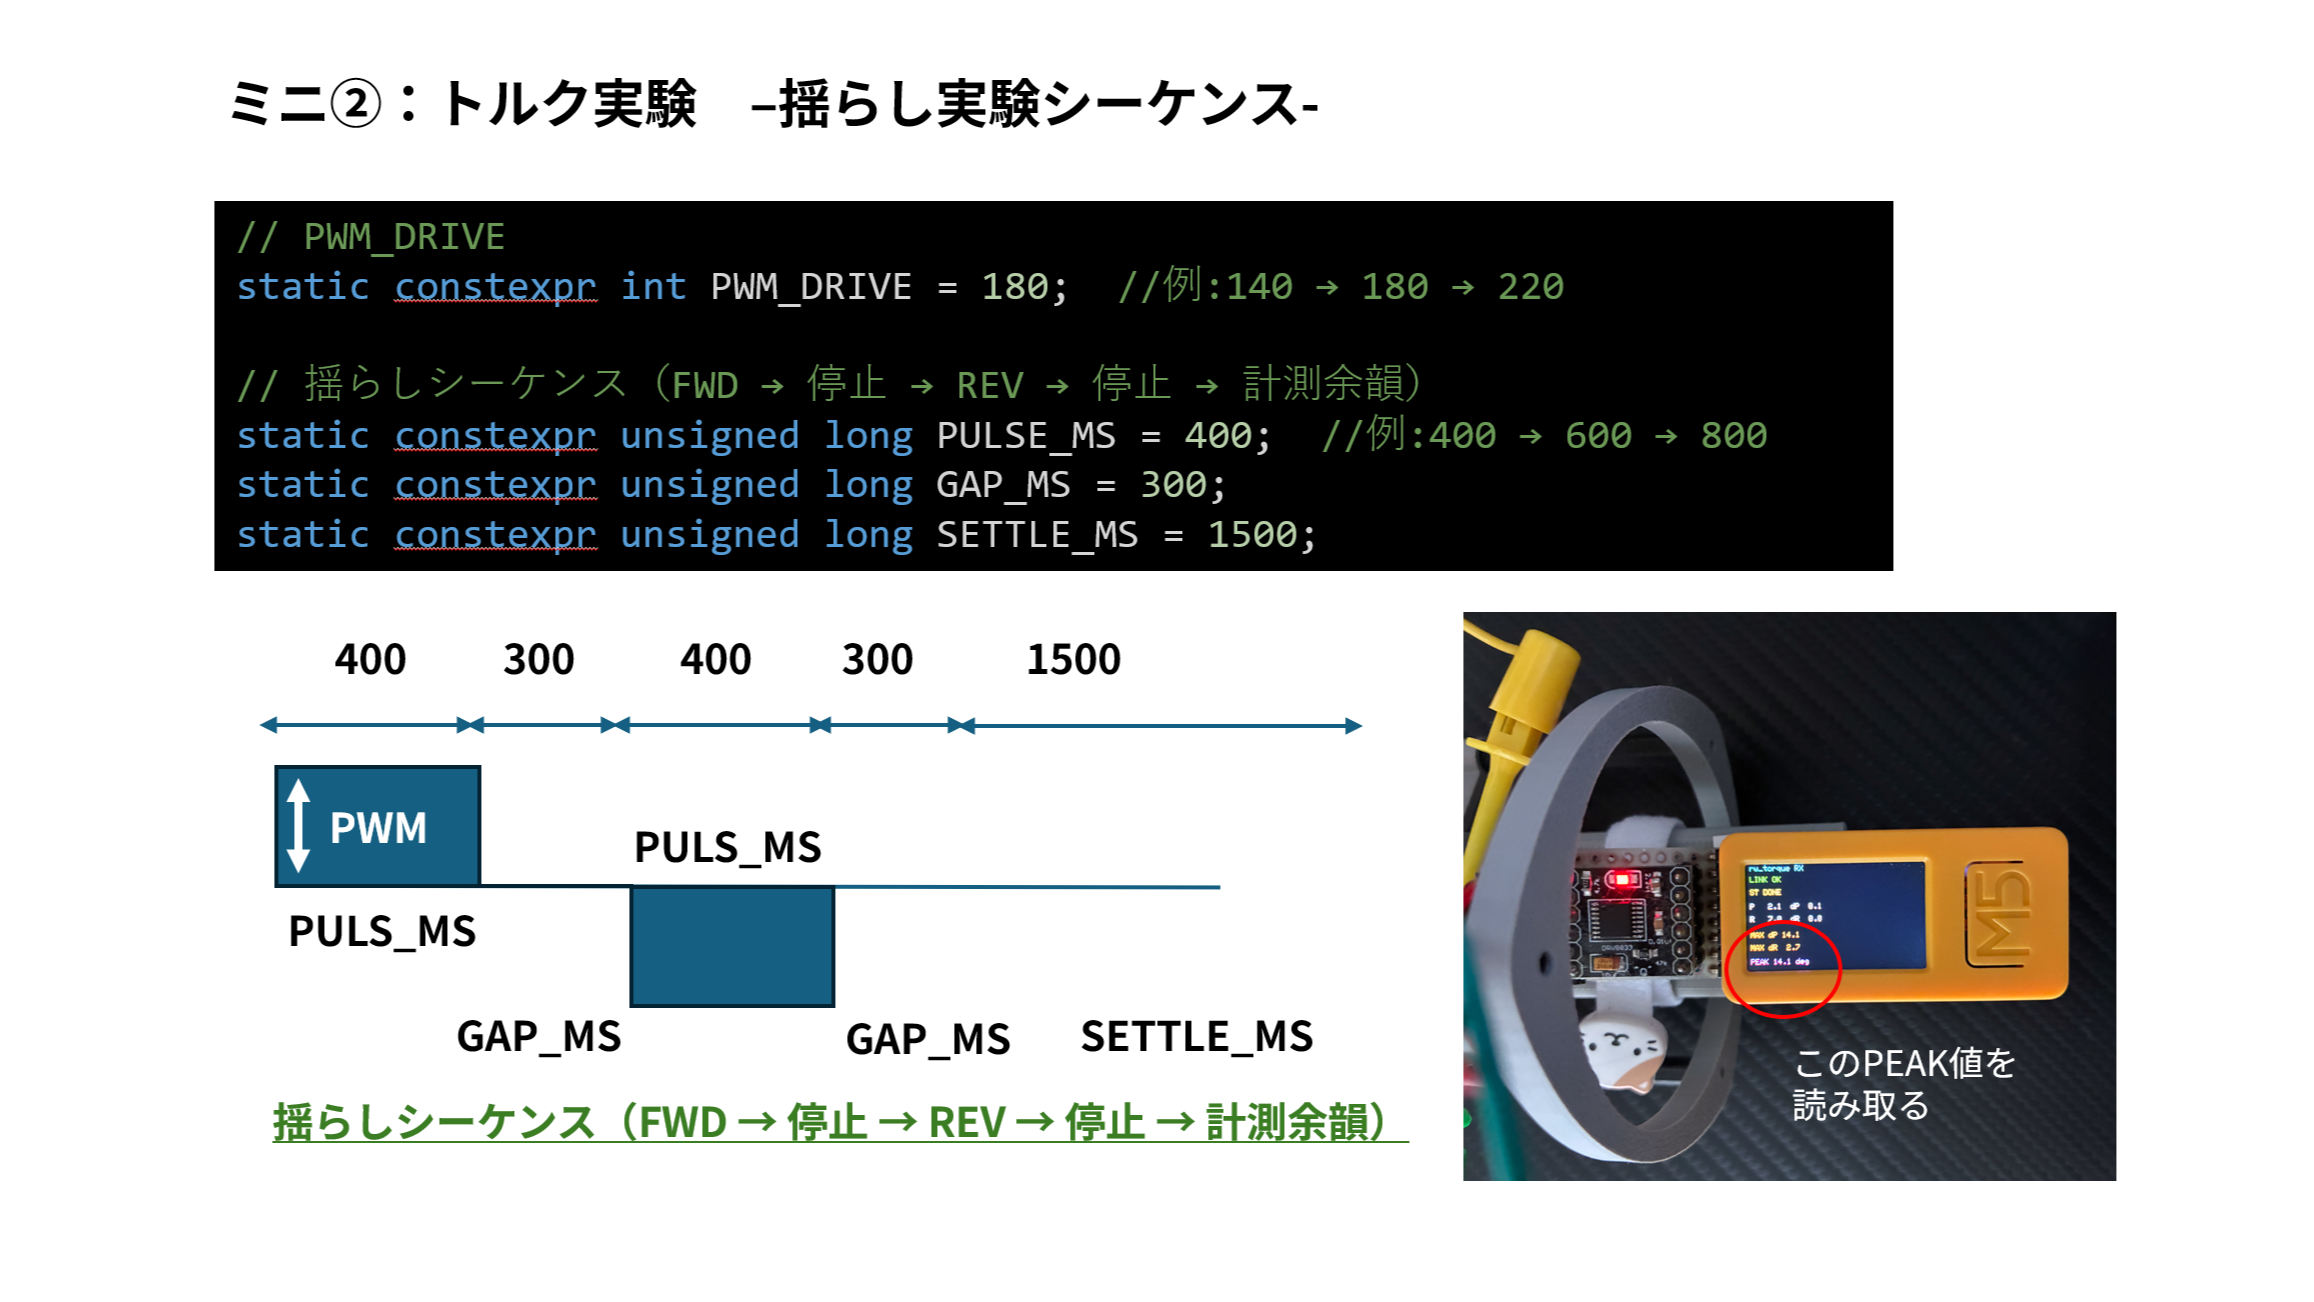
TX(ジョイスティック付き StickC Plus)の BtnA で RX(筐体 Plus2)の揺らしを開始する。
cd PlatformIO/PlatformIO_Projects/rw_pendulum_torque
pio run -e rx_plus2 -t upload
pio run -e tx_plus -t uploadStep 4: 実験結果
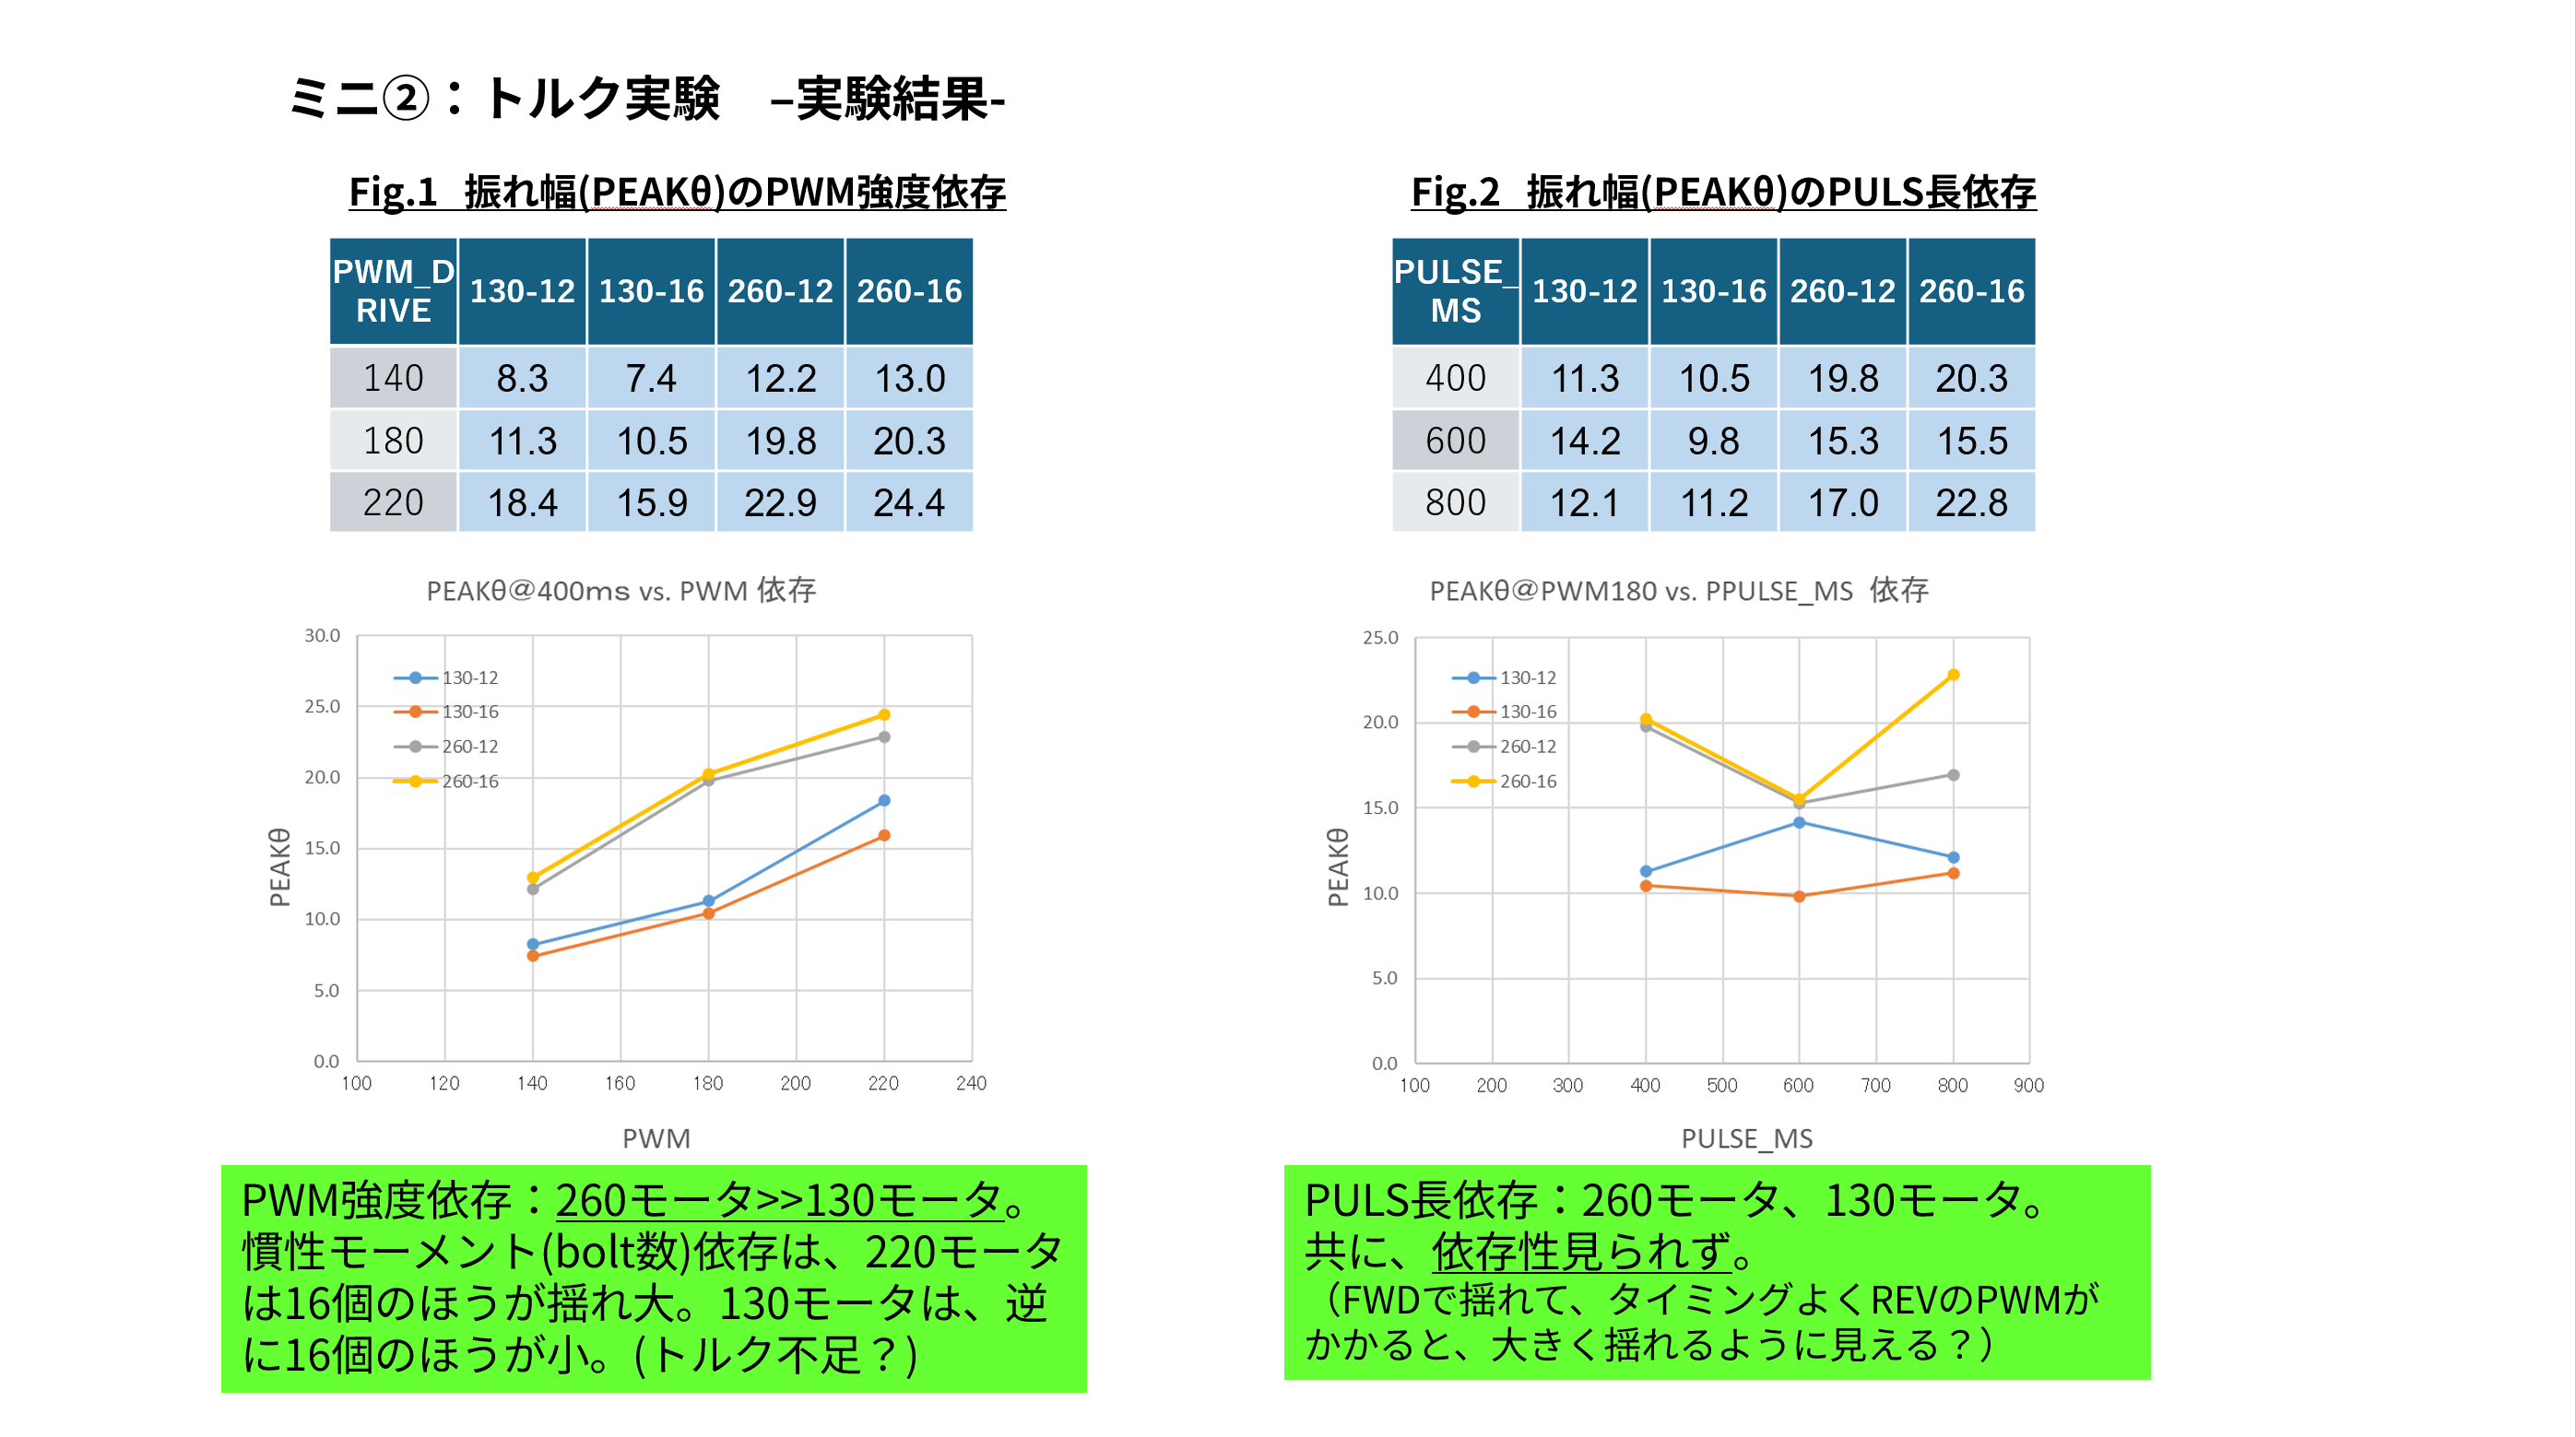
- PWM 依存: 明確。260 ≫ 130
- ボルト: 260 は 16 でやや増/130 は 16 で減(トルク不足疑い)
- パルス長: 明確な線形依存なし(タイミング支配)
- 発熱(短時間): RE-260・PWM 180〜220 で触診ほぼ感じない
暫定主構成: RE-260RA-3250 + ボルト 12。 比較用: FA-130RA-2270 + 12(ミニ⑥)。
Step 5: 判定完了 → ミニ③へ
ミニ②は実験・判定完了。ミニ③では ATOM 化とピーク電流を確認し、 Cap+DRVパラレルを採用(電流判定完了)。次は最終筐体詰め → ミニ④。
正本: docs/hardware/rw-pendulum-torque-test.md
前: ミニ① 仕組み
| 次: ミニ③ 小型化・電流
| プロジェクト概要